现代 AI Agent 编排技术全景(1)—— 分类体系与四大技术维度
- 首发链接:现代 AI Agent 编排技术全景(1)—— 分类体系与四大技术维度
- 本文主要讨论以 LLM 为核心、面向复杂任务执行的 Agent 编排,覆盖单 Agent、多 Agent、业务 Workflow 和长期运行 Agent。文中 D1–D4 / S1–S3 是基于官方公开资料提出的分析框架,不是某家厂商的正式标准
0. 引言:模型越来越强,为什么仍然需要编排?
- 给模型配置工具,让它根据任务选择调用、观察返回结果,再决定下一步,就得到了最基本的 Agent Loop。对于路径未知的检索、编程与环境操作,这种循环很有用。然而,任务一旦变成批量审查几百个文件、跨多套软件串联执行,或持续数周等待事件和人工审批,单靠一个模型逐轮记住并管理全部工作,就可能遇到上下文拥塞、遗漏步骤、协调冲突、不可恢复以及验收不清的问题
- 当前,业界正在探索把计划、执行、协作、状态与验收拆开,交给性质不同的机制负责,比如
- 把流程边界交还给代码
- 让模型生成执行程序
- 建立专门的任务调度和通信系统
- 训练模型更好地决定何时分工并行
- Graph、Dynamic Workflow、Agent Team、Swarm 等概念看似代表不同的 Agent 架构流派,实际上往往关注不同层面的技术问题。本文旨在建立一套多维度、可组合的 Agent 编排技术分类框架,以此系统性地分析和比较主流 Agent 产品技术架构,并为新型 Agent 编排框架的设计与研发提供指导
1. Agent 基础概念与经典执行范式
1.1 Agent 编排的核心概念
-
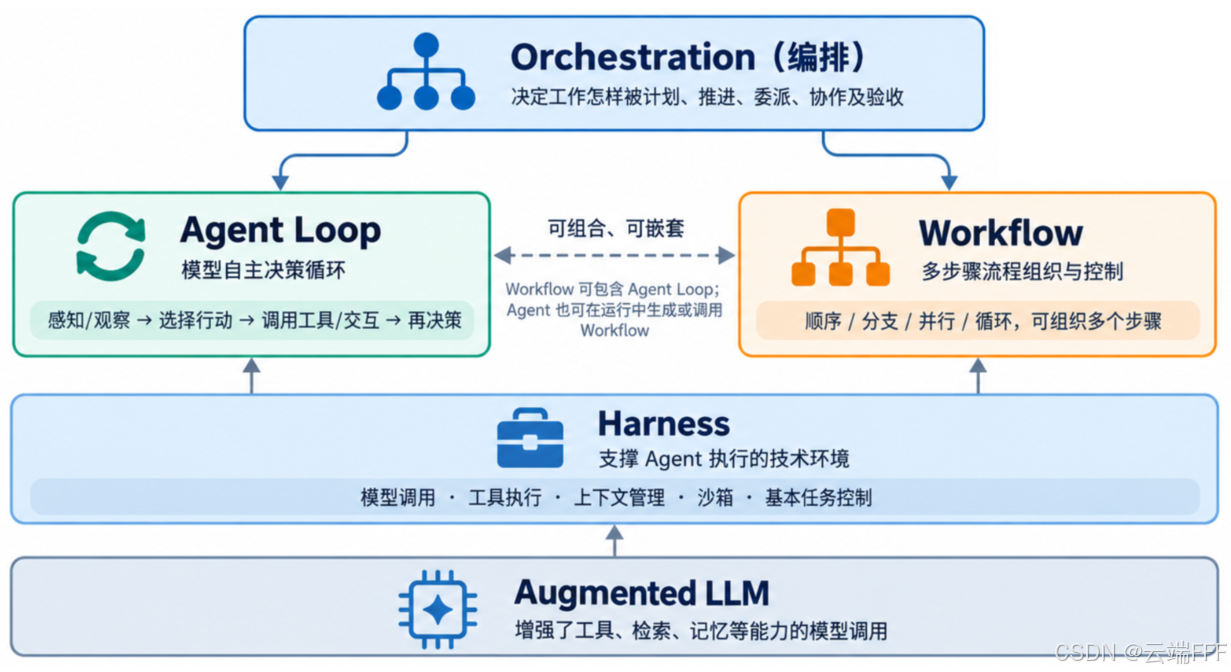
在深入讨论 Agent 编排的技术分类与实现方式之前,首先需要厘清几个密切相关但处于不同抽象层次的基础概念,明确模型能力、执行机制、运行环境与编排逻辑之间的关系。
-
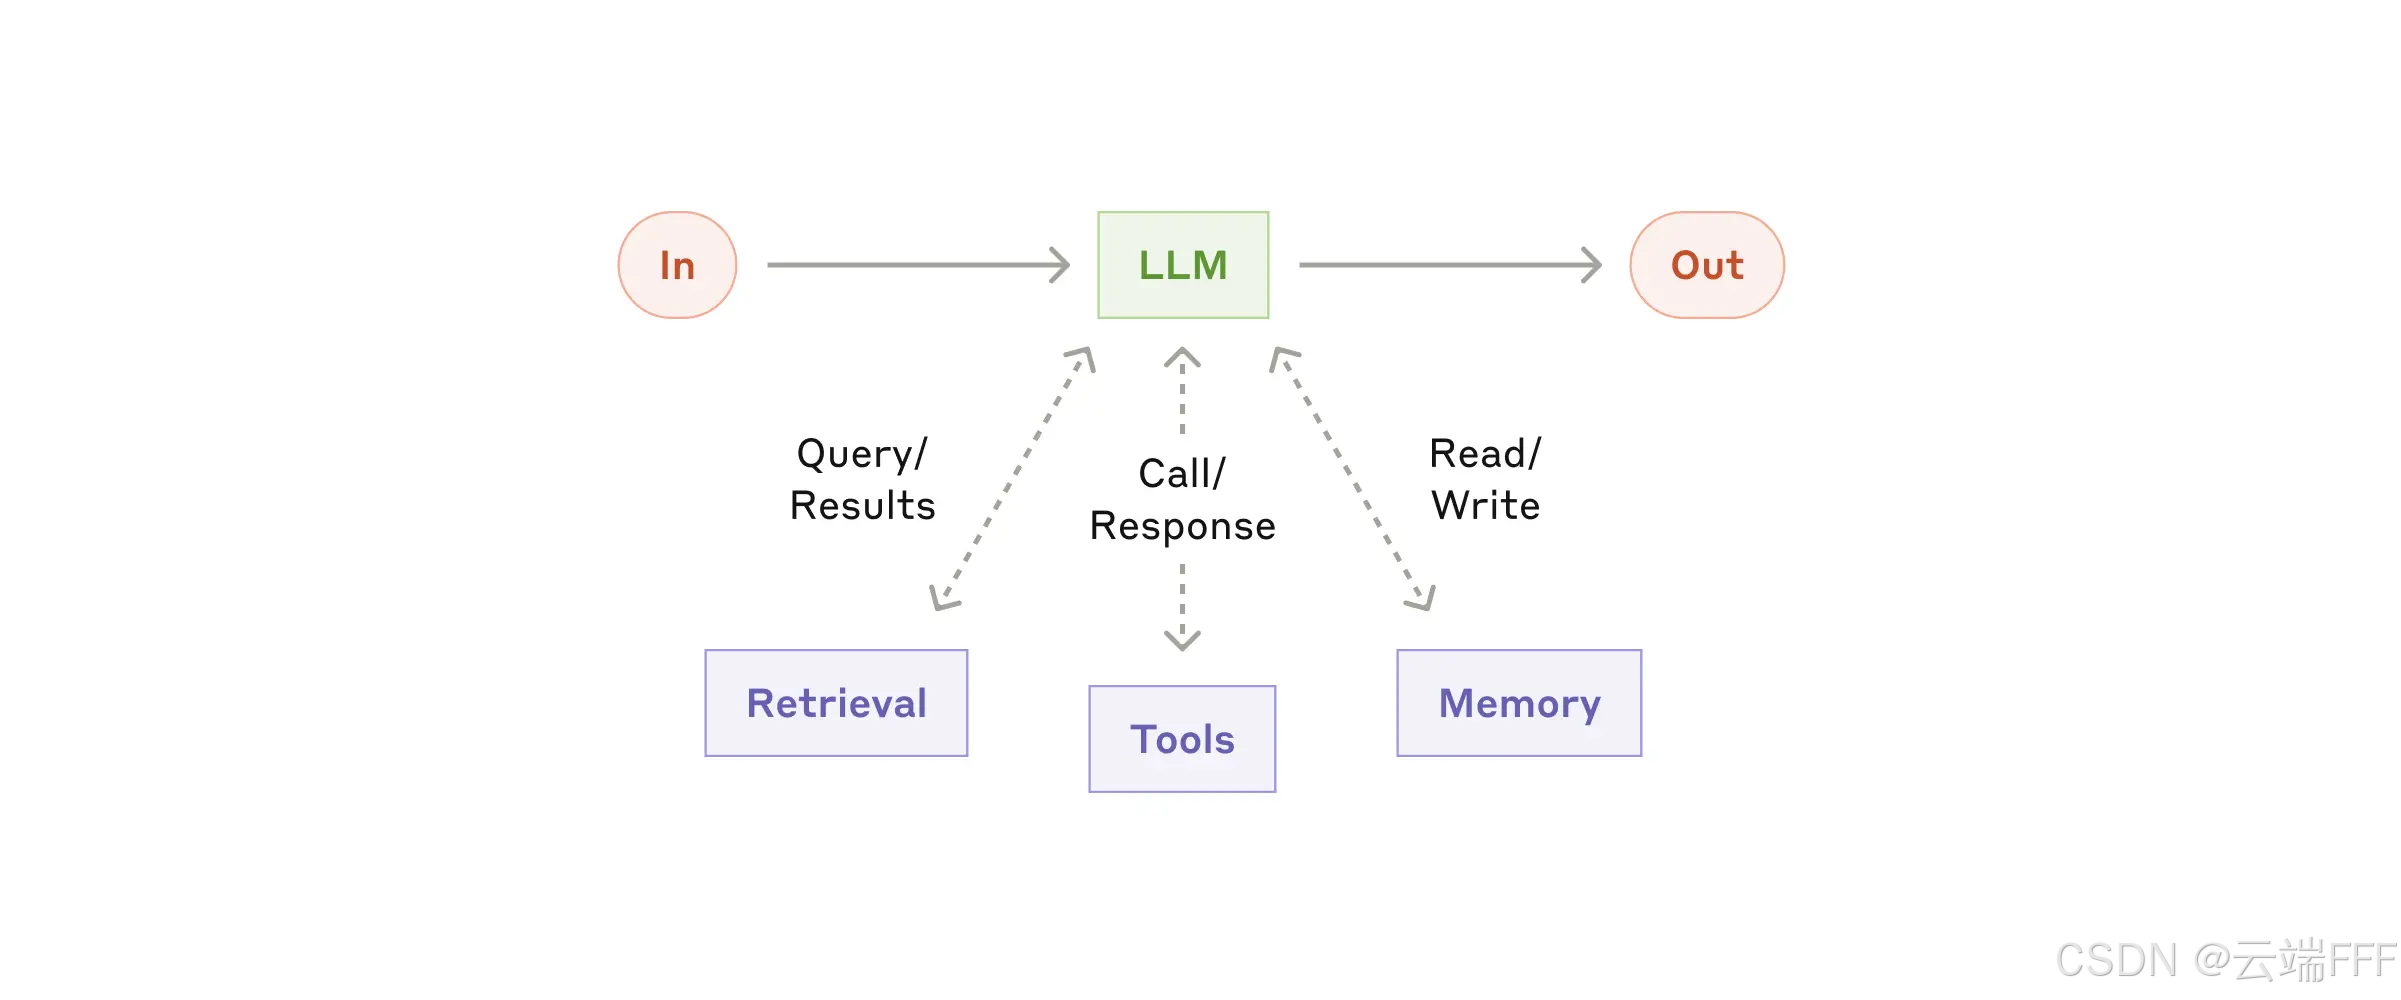
Augmented LLM:具备工具、检索、记忆等增强能力的模型调用,是 Agent 系统的能力构件
-
Agent Loop:模型基于目标与观察选择行动,调用工具或与环境交互,然后依据新结果再次决策,直到满足停止条件或被外部终止,强调模型自主决策
Agent Loop 既可以独立构成单 Agent 系统,也可以作为多 Agent 系统中各个自主 Agent 的内部执行机制。多个 Agent Loop 之间的任务分配、通信与协作则由更高层的编排机制组织
-
Workflow:狭义的 Workflow 指通过预定义的多步控制逻辑来协调 LLM 和工具的系统,和 Agent Loop 并列。执行路径可以包含顺序、分支、并行、循环等,强调多步骤工作的组织和控制
现代工程框架中,Agent Loop 和 Workflow 之间的界限逐渐模糊,二者可以相互嵌套,控制逻辑也可以在运行时动态构建
-
Harness:支撑 Agent 执行的技术环境,通常包含模型调用、工具执行、上下文管理、沙箱与必要的任务控制,它可能包含若干编排功能,但不等同于多 Agent 组织结构;
-
Orchestration(编排):指决定工作怎样被计划、推进、委派、协作及验收,它和 Harness 高度相关
Agent Orchestration 不等于 Multi-Agent,也不等于完全由 LLM 自主决策。单个 Agent 也需要行动选择、循环控制和结果验证;而在复杂 Agent 系统中,编排既可以由模型动态决策,也可以通过确定性 Workflow 实现,或采用两者结合的混合方式
-
1.2 经典 Agent 与 Workflow 执行范式
-
在上述概念的基础上,在经典 Agent 架构研究中,Anthropic《Building Effective Agents》 进一步归纳了两类经典执行范式:模型动态决策的 Agent Loop 与 预定义控制路径的 Workflow,并总结了五种典型 Workflow 模式,为理解现代 Agent 的任务执行策略提供了基础框架(注:本节图中 LLM call 均为 Augmented LLM call)
-
Agent Loop:指 LLM 动态地指导自身流程和工具使用,从而保持对完成任务方式的控制的系统。现代 LLM 具备理解复杂输入、进行推理和规划、可靠地使用工具以及从错误中恢复的能力,为 LLM 接入 Harness 系统后,其就具备了与生产环境交互,观测必要信息,规划下一步动作,并通过多步交互完成目标的能力。这样系统形式就从 LLM 升级为 Agent,并通过 Agent Loop 完成工作。适用于难以预测或无法预测所需步骤数,且无法预先设定固定路径的开放式问题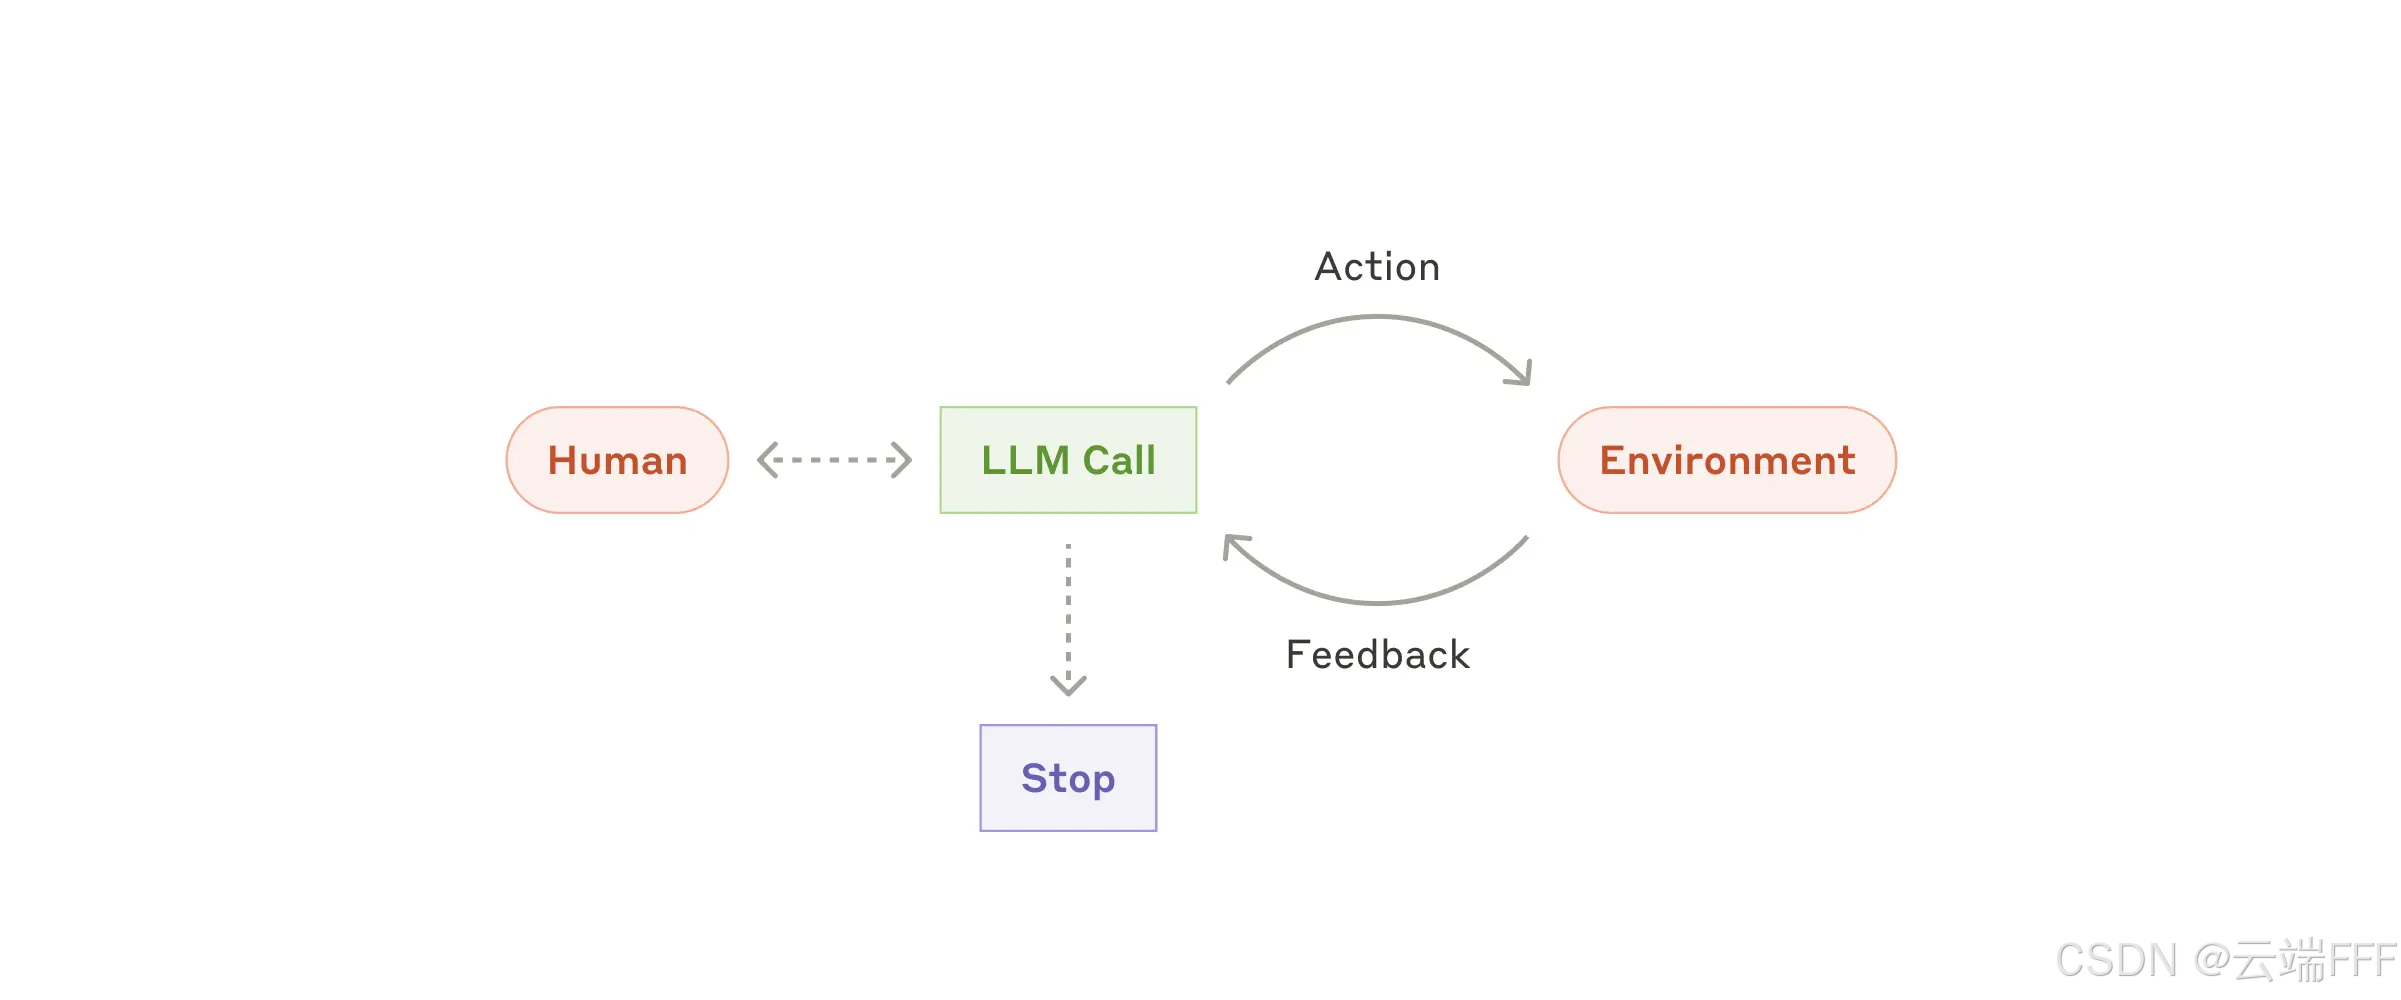
智能体最典型的应用是编码任务,其工作通常始于人类用户的指令或与其进行的交互式讨论。一旦任务明确,智能体便会独立进行规划和运行,并可能返回给人类用户以获取更多信息或判断。执行过程中,智能体需要在每个步骤中从环境中获取 “真实观测数据”(例如工具调用结果或代码执行情况)以评估其进度。智能体可以在检查点或遇到障碍时暂停,等待人类用户的反馈。任务通常会在完成后终止,但为了保持控制,通常也会设置停止条件(例如最大迭代次数)
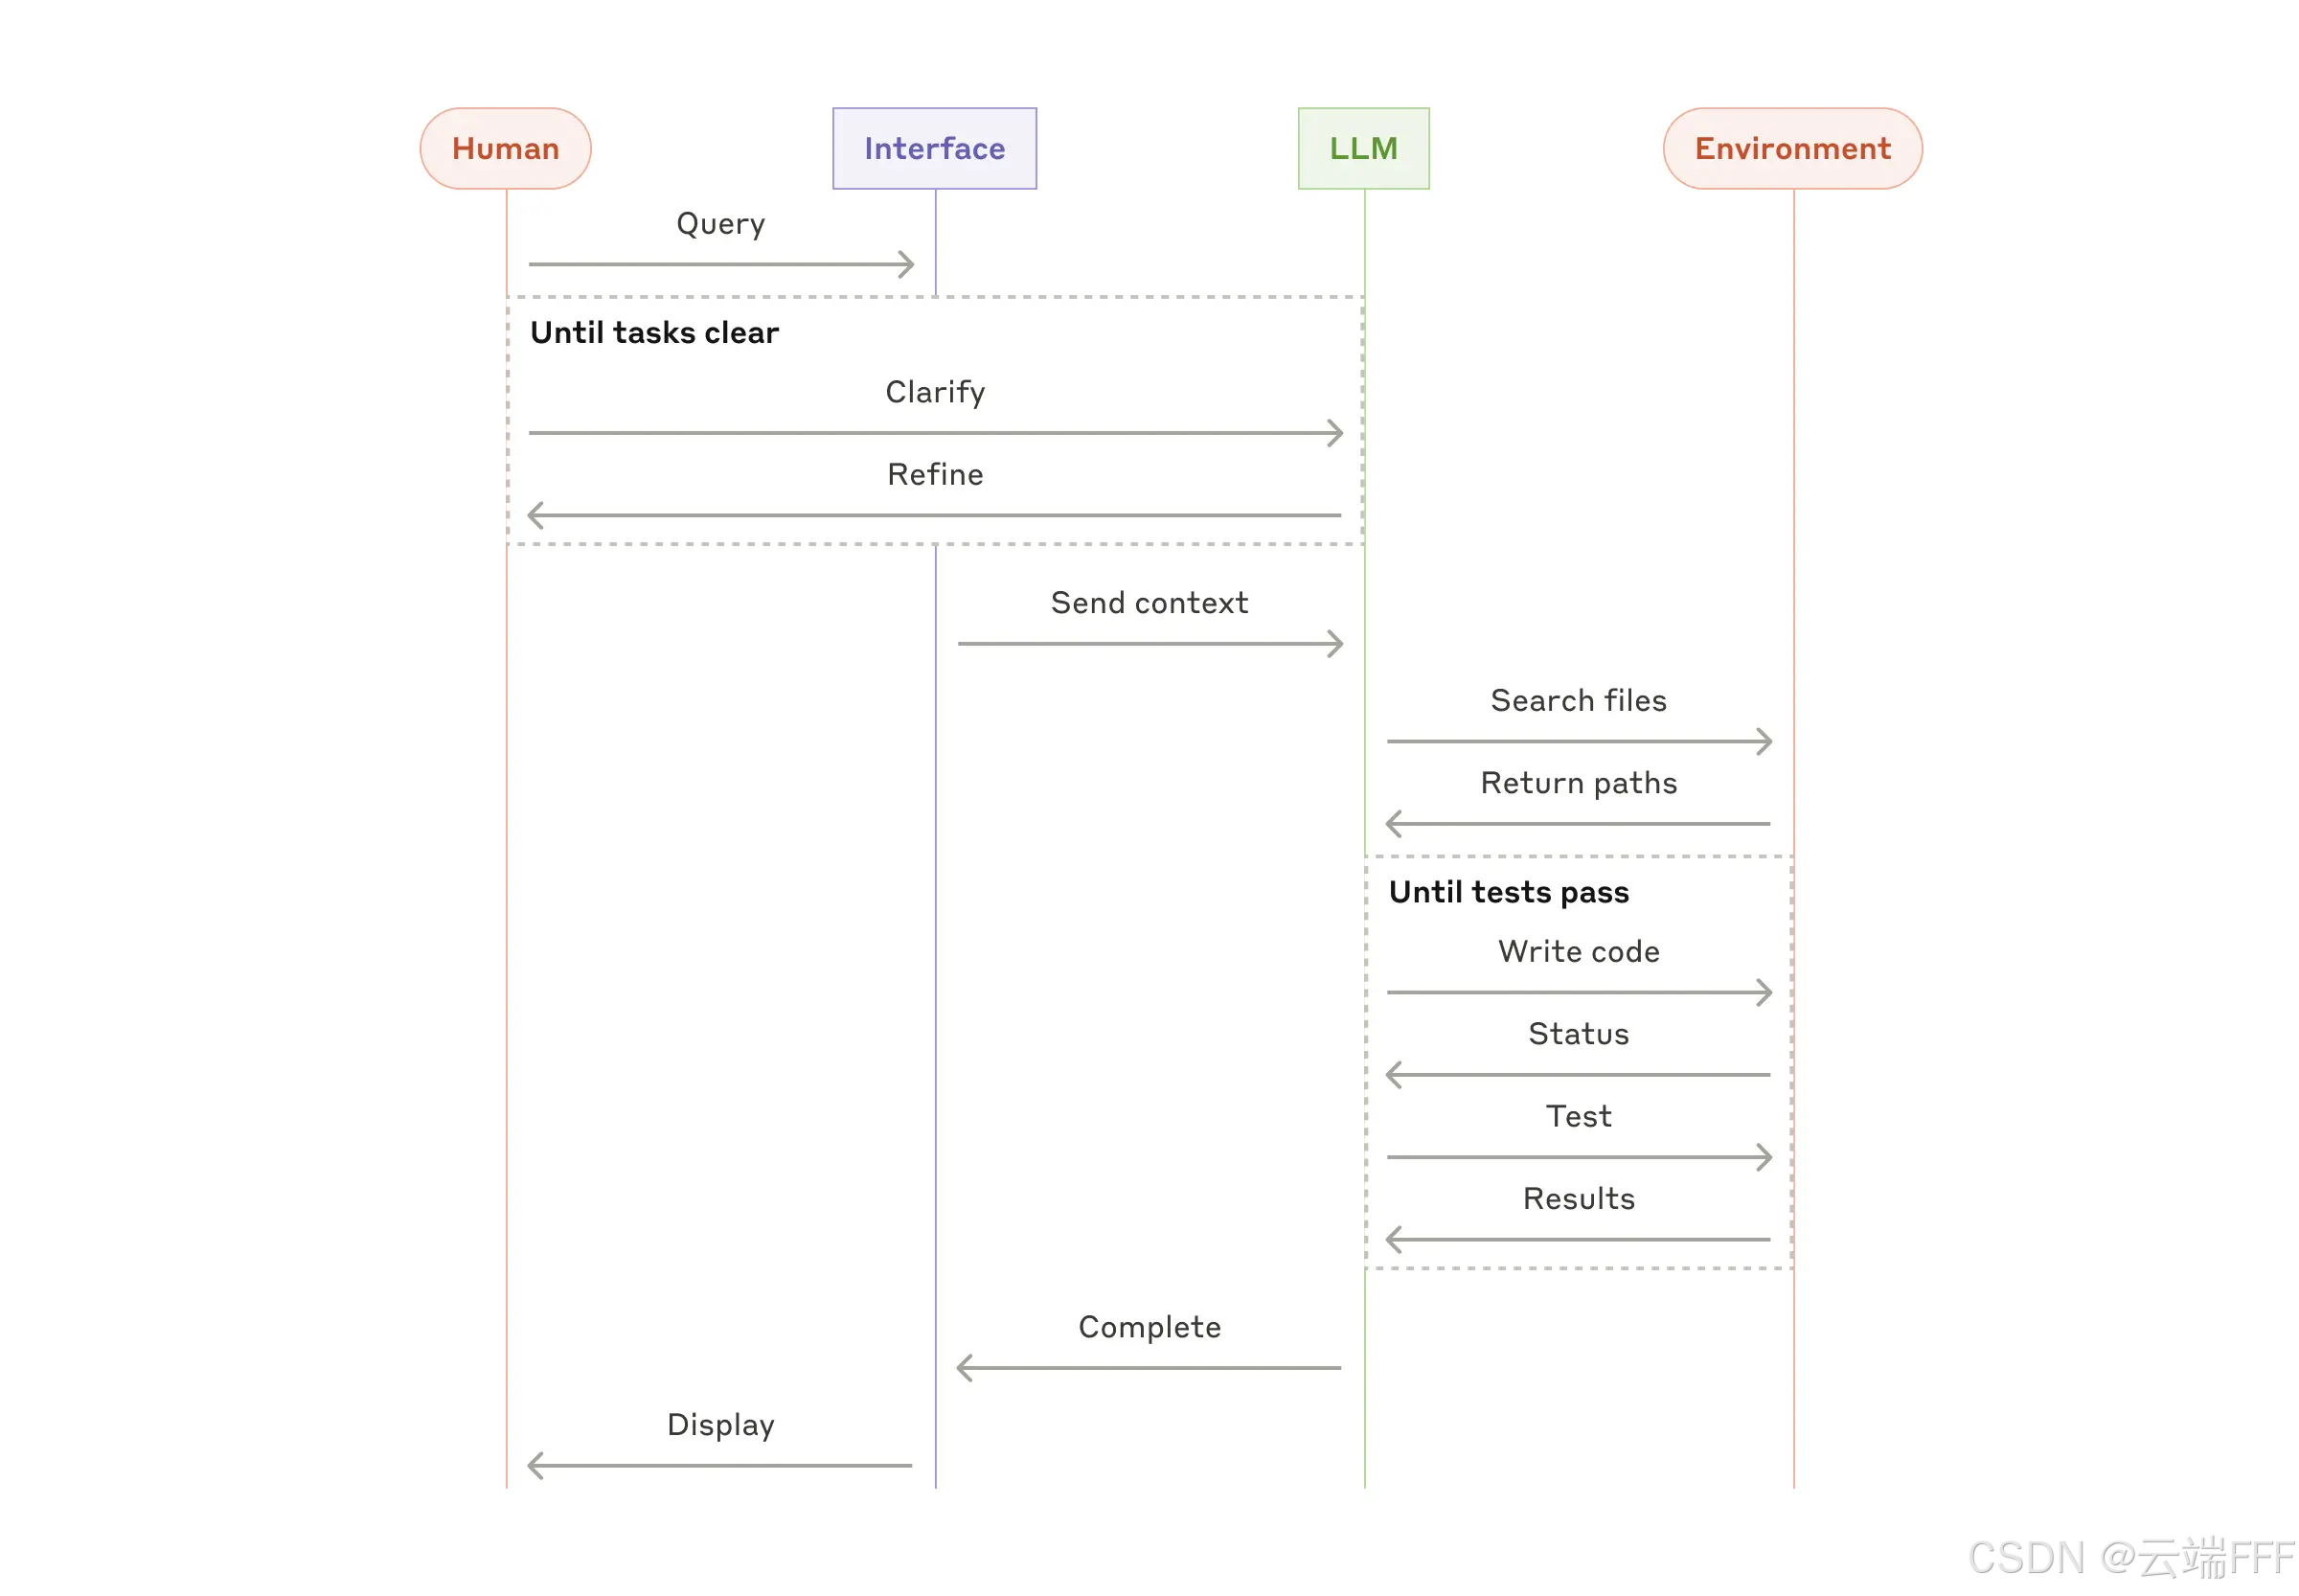
值得注意的是,虽然智能体可以处理复杂的任务,但它们的实现通常很简单,只是基于环境反馈循环使用工具的 LLM,因此清晰周全地设计工具集及其文档至关重要;另外,由于 LLM 可能需要运行很多回合,必须对其决策有一定的信任度
-
Workflow:通过预定义的代码路径来协调 LLM 和工具的系统,五种典型工作流如下:-
Prompt Chaining(提示链):将多个任务步骤顺序串联执行。适合任务可以轻松且清晰地分解为固定子任务的情况。其主要目标是通过简化每次 LLM 调用,以牺牲延迟为代价来换取更高的准确率
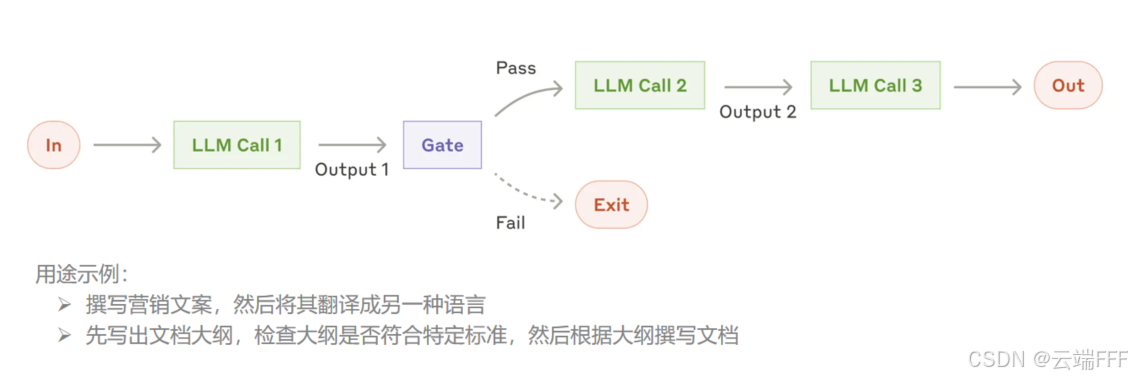
-
Routing(路由):根据输入特征选择不同执行路径,通过分离关注点构建更具针对性的提示。适用于有不同处理方式的复杂任务,并且可以通过 LLM 或更传统的分类模型/算法准确地进行分类,不会在针对一种输入进行优化时影响对其他输入的性能
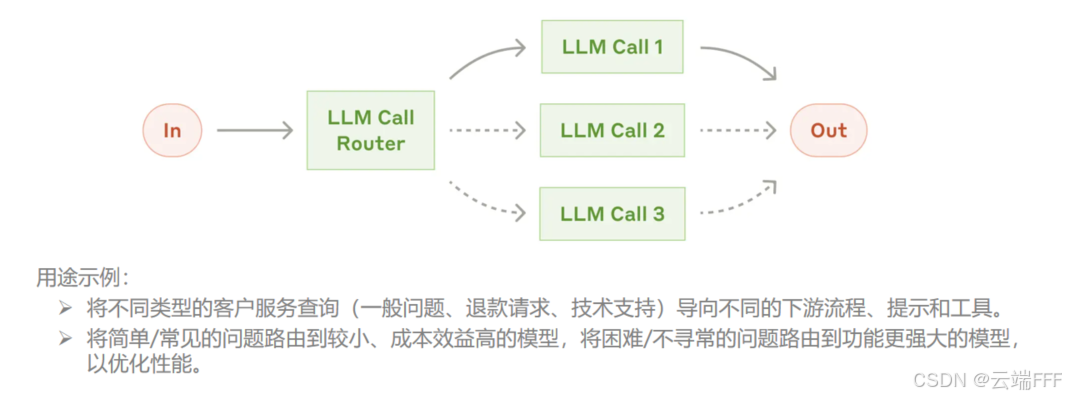
-
Parallelization(并行):并行处理相对独立的子任务,或对同一任务并行运行多次后投票。当拆分后的子任务可以并行处理以提高速度,或者需要从多个角度或多次尝试以获得更高置信度的结果时,并行化非常有效。对于涉及多个方面的复杂任务,如果每个方面都由单独的 LLM 调用来处理通常表现更佳,这样可以集中精力关注每个特定方面
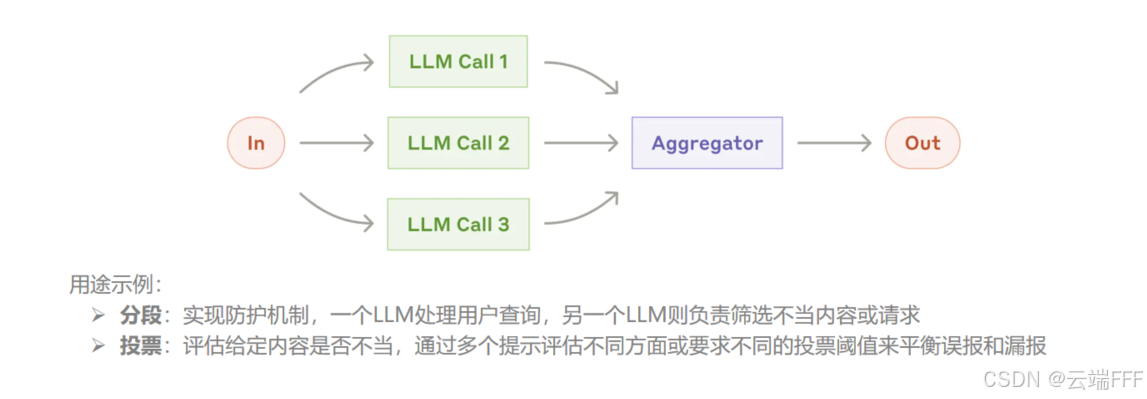
-
Orchestrator-Workers(协调者-工作者):协调者LLM动态拆分任务,分派给工作者LLM执行并汇总结果。适用于难以预测所需子任务的复杂任务(例如,在编码过程中,需要修改的文件数量以及每个文件的修改性质可能取决于具体任务)。虽然其拓扑结构与并行化类似,但关键区别在于其灵活性——子任务并非预先定义,而是由协调器根据具体输入确定
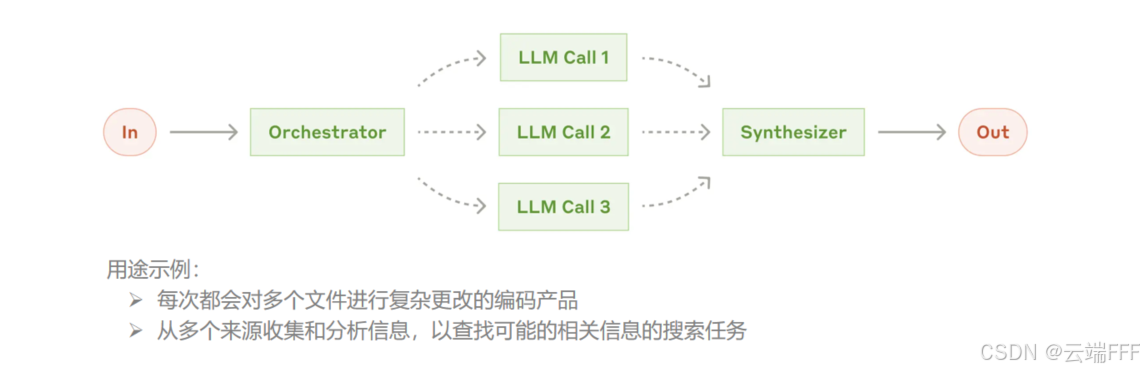
-
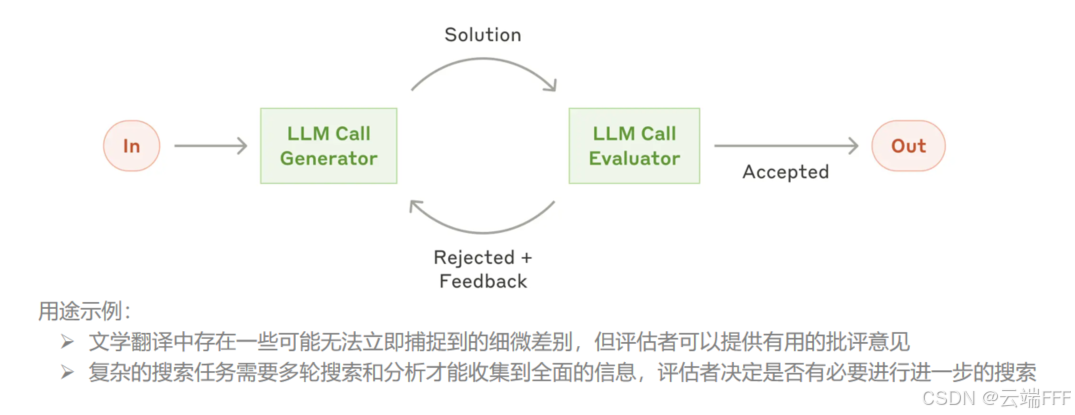
Evaluator-Optimizer(评估器-优化器):一个LLM调用生成响应,另一个LLM调用提供评估和反馈,迭代改进执行结果,适用于评估标准明确且迭代改进能够带来可衡量价值的情况
-
-
-
以上分类法源自 Anthropic《Building Effective Agents》 ,其成文于 2024 年底,已经有一点过时。现代 Agent Loop 与 Workflow 模式并非互斥,一个 Workflow 可以将 Agent Loop 作为执行节点,Agent 也可以在自主执行过程中调用完整 Workflow。上述五种模式主要刻画典型任务处理结构,也未穷尽现代 Agent 系统的执行策略。更完整的编排技术分类及其组合关系将在第 3 节展开
2. 统一技术分类
-
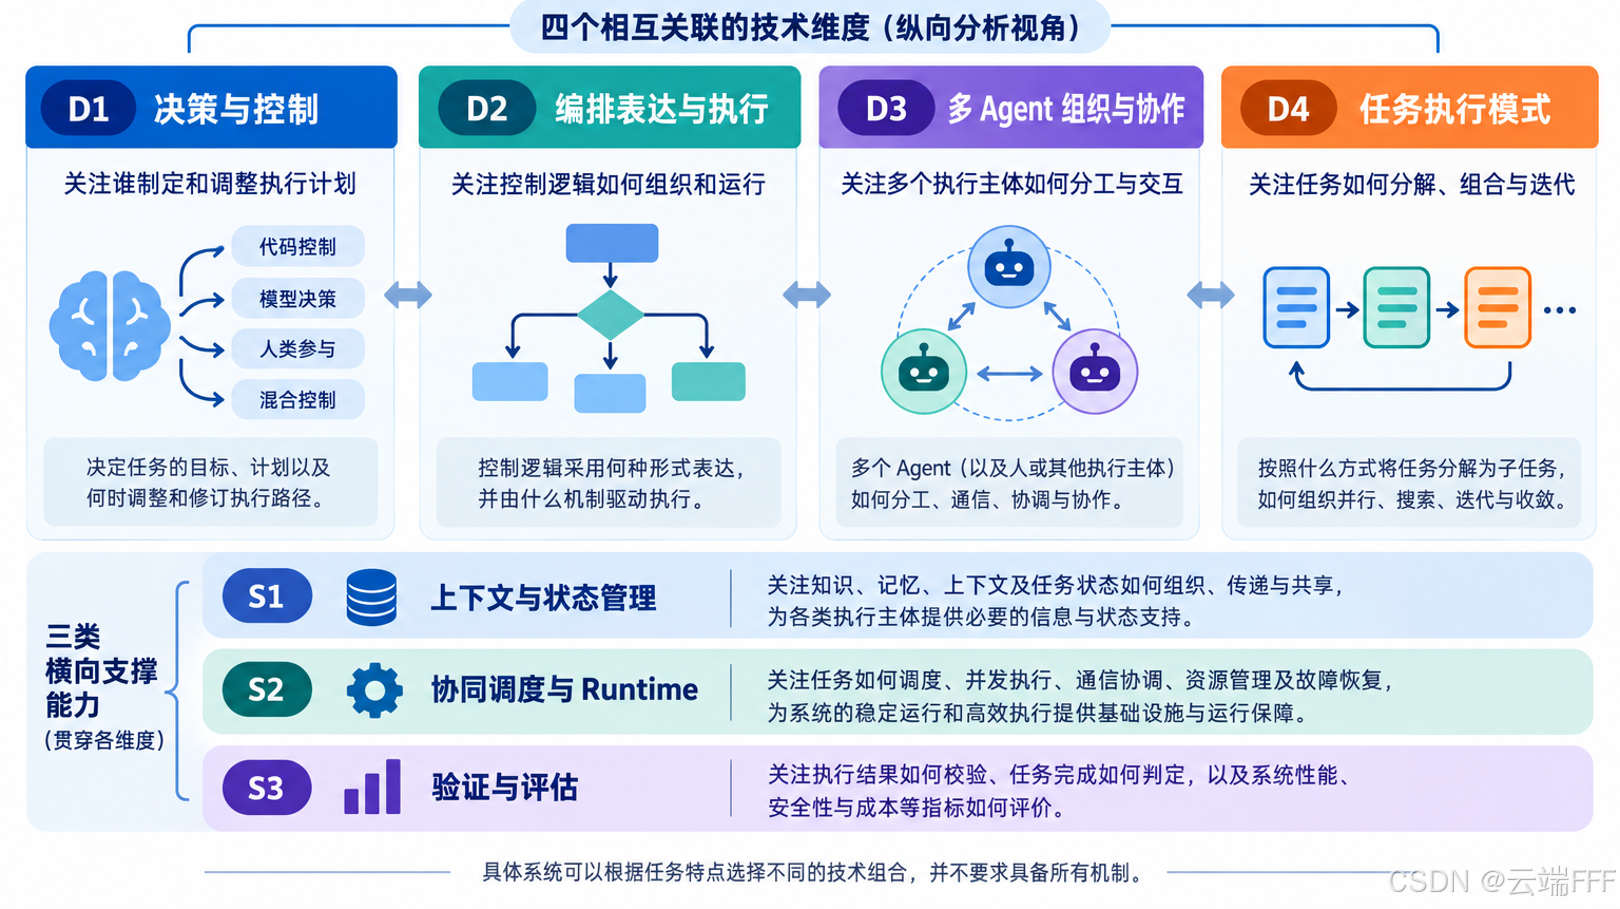
不同 Agent 系统通常由多种技术机制组合构成,为统一描述和比较不同系统,本文提出一种多维技术分类框架,从决策与控制、编排表达与执行、多 Agent 组织与协作、任务执行模式四个纵向设计维度,以及上下文与状态管理、协同调度与 Runtime、验证与评估三类横向支撑能力,对 Agent 编排系统进行分析,如图所示:
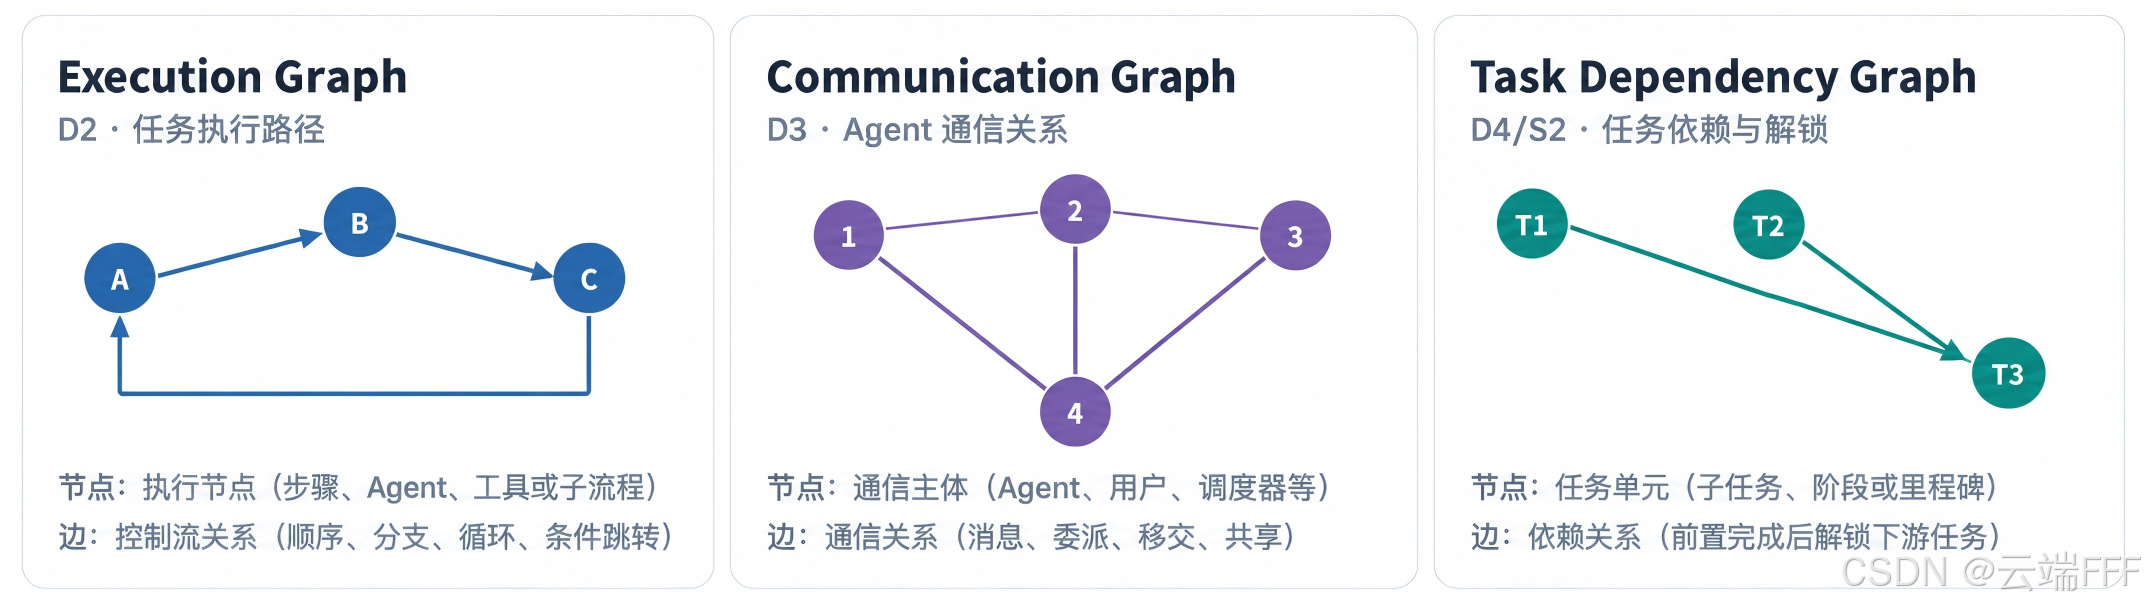
需要注意,编排表达与执行(D2)、多Agent组织协作(D3)、任务执行模式(D4/S2)都可以用图结构表示,但其节点与边具有不同语义:因此一个 Agent 编排系统至少可以画出三张交互关系图,分别表示任务执行路径、Agent 通信关系和任务依赖关系。如下:
-
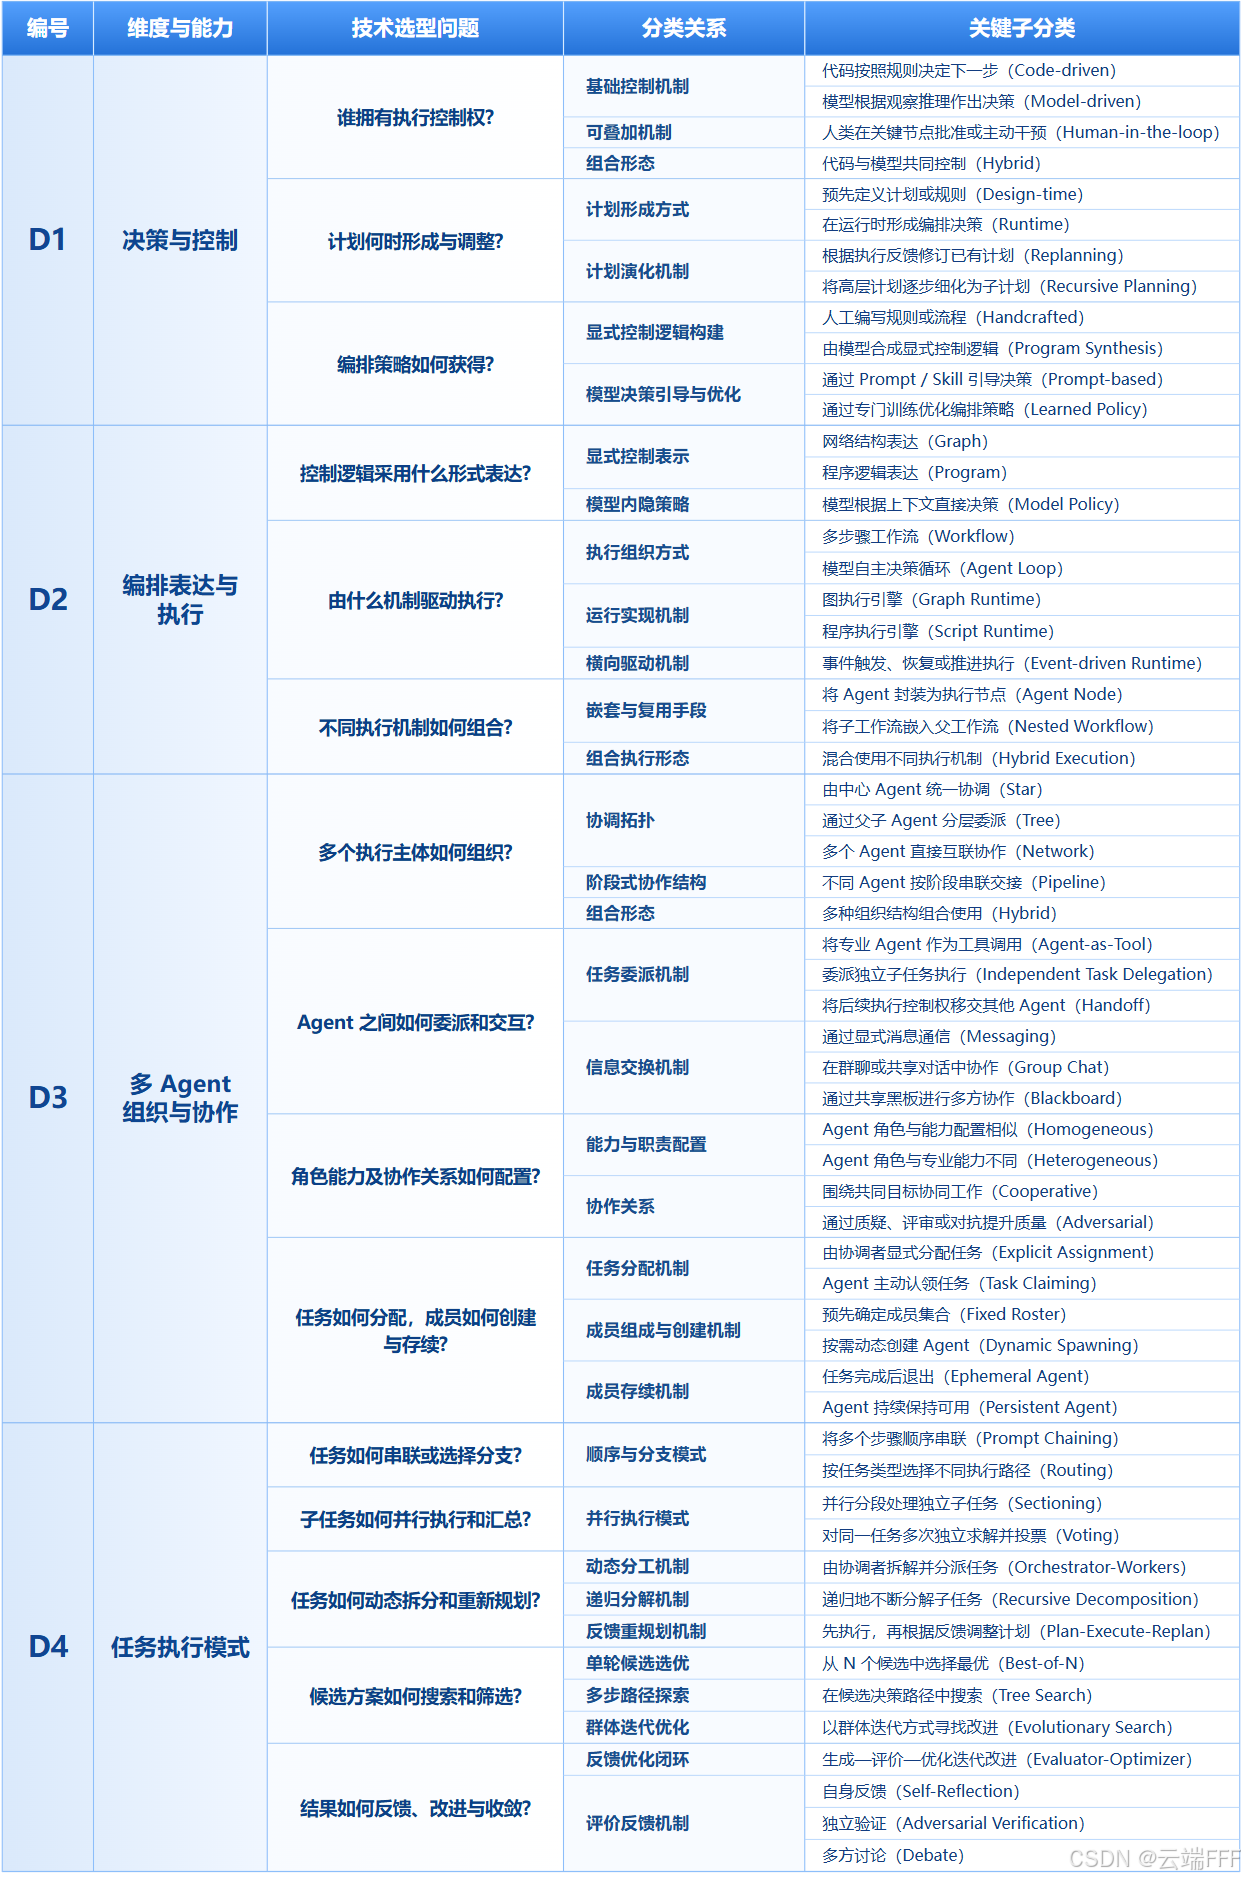
本文重点关注四个技术维度,其中每个维度可进一步拆解为若干技术选型问题,并通过相应技术选项描述系统的具体实现,如下表所示。这些选项并非互斥关系,具体系统可以单选、多选或在不适用时不选,由此形成能够刻画不同 Agent 产品架构特征的技术组合。后文将按照各维度依次展开分析。
3. Agent 编排的四个技术维度
- Agent 编排涉及从高层决策到具体任务执行的多个技术层面。为了避免将控制策略、执行机制、多 Agent 协作结构和任务处理模式混为一谈,本文从决策与控制(D1)、编排表达与执行(D2)、多 Agent 组织与协作(D3)、任务执行模式(D4)四个相互关联的维度构建技术分类体系。这四个维度分别回答谁来决策、如何表达与执行、如何协作,以及如何组织和推进任务,共同刻画现代 Agent 编排架构的主要设计空间
3.1 决策与控制
-
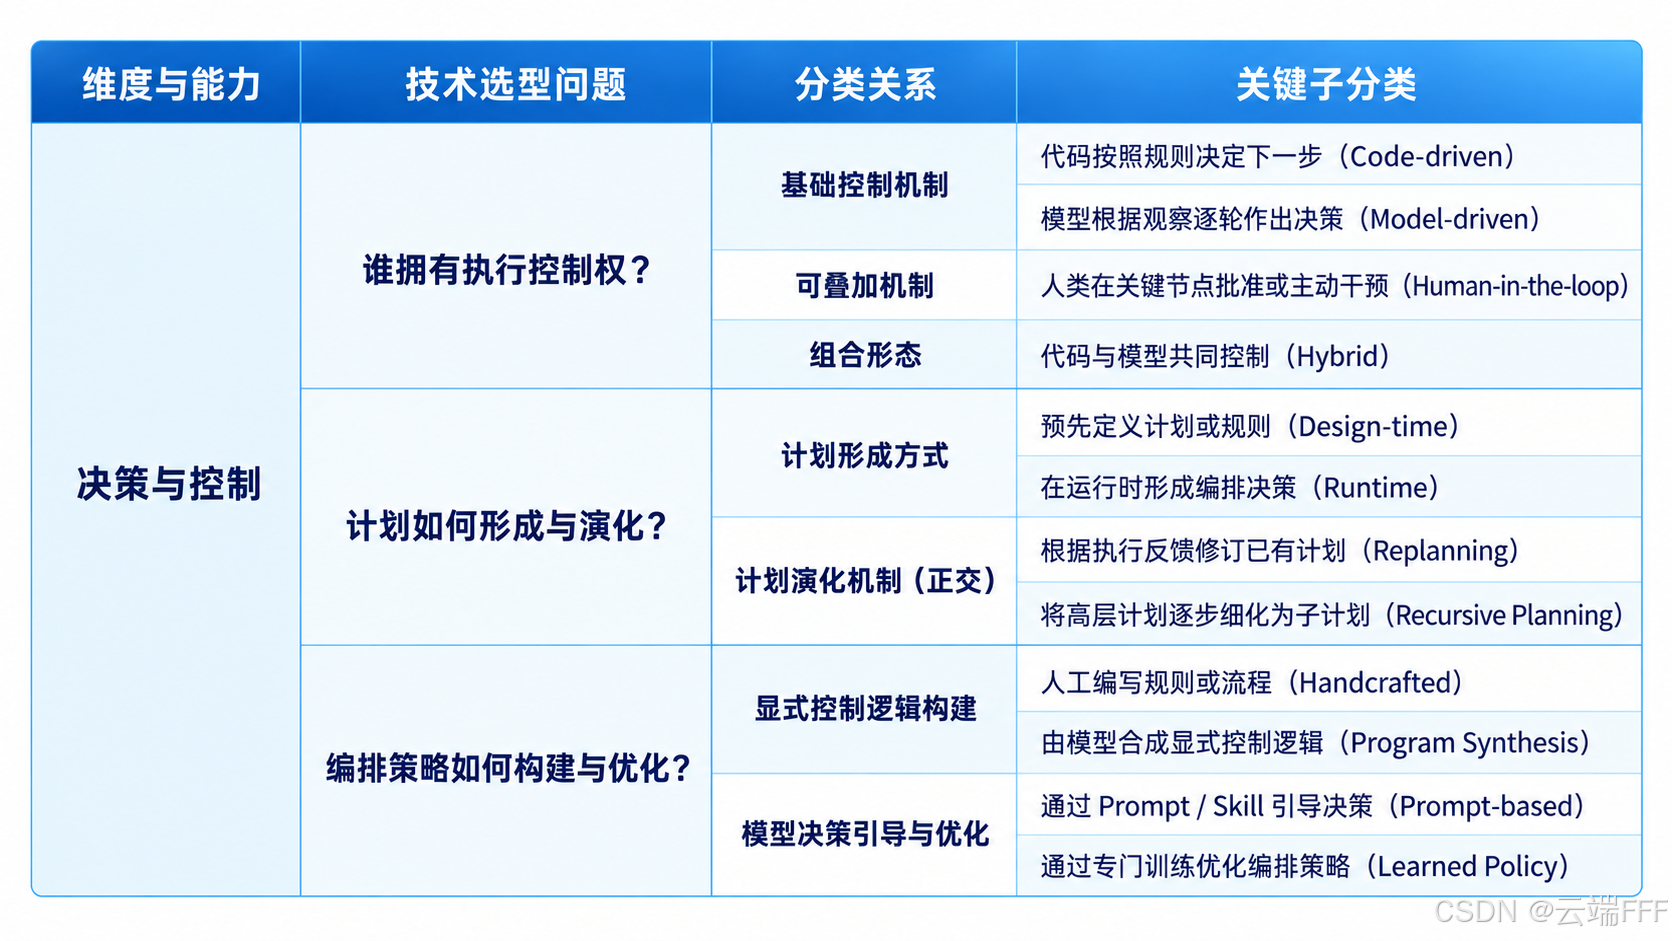
Agent 编排首先要解决的是执行控制权如何分配。OpenAI Agents SDK 提出了 Code-driven 和 LLM-driven 两种主要编排方式,本文分别将其称为 Code-driven 和 Model-driven:前者由代码控制执行流程,后者由模型根据任务目标与上下文自主决定后续行动,两者也可以混合使用。在此基础上,我们进一步从控制权归属、计划的形成与演化、编排策略的构建与优化三个相互关联的角度分析编排决策机制,形成如下技术分类表:
-
需要注意,这些技术选项并非互斥的架构类型,而是具有不同分类关系的设计机制:控制权可以在代码与模型之间分配,并叠加人工干预;计划的形成方式与演化机制相互正交,可以在不同执行阶段组合;编排策略则可以通过人工编写、模型合成、Prompt 引导或专门训练等方式构建与优化。三个技术选型问题共同刻画 Agent 系统的编排决策架构,下面分别展开分析。
3.1.1 谁拥有执行控制权?
-
控制权分配的核心是下一步行动由代码规则还是模型推理决定,而非执行路径是否预先固定。存在两个基本方向,两者可以根据不同任务或执行节点组合使用
- Code-driven:由显式程序规则决定执行流程,即使存在动态分支和循环,决策仍由代码确定
- Model-driven:由模型根据任务目标与上下文推理决定下一步,即使只能选择预定义的候选路径,决策权仍属于模型
-
同时,Human-in-the-loop 是可以叠加在任意控制机制上的人工干预方式,由人类在关键节点审批、修正或接管;Hybrid 则表示代码、模型及必要的人工控制机制组合使用。
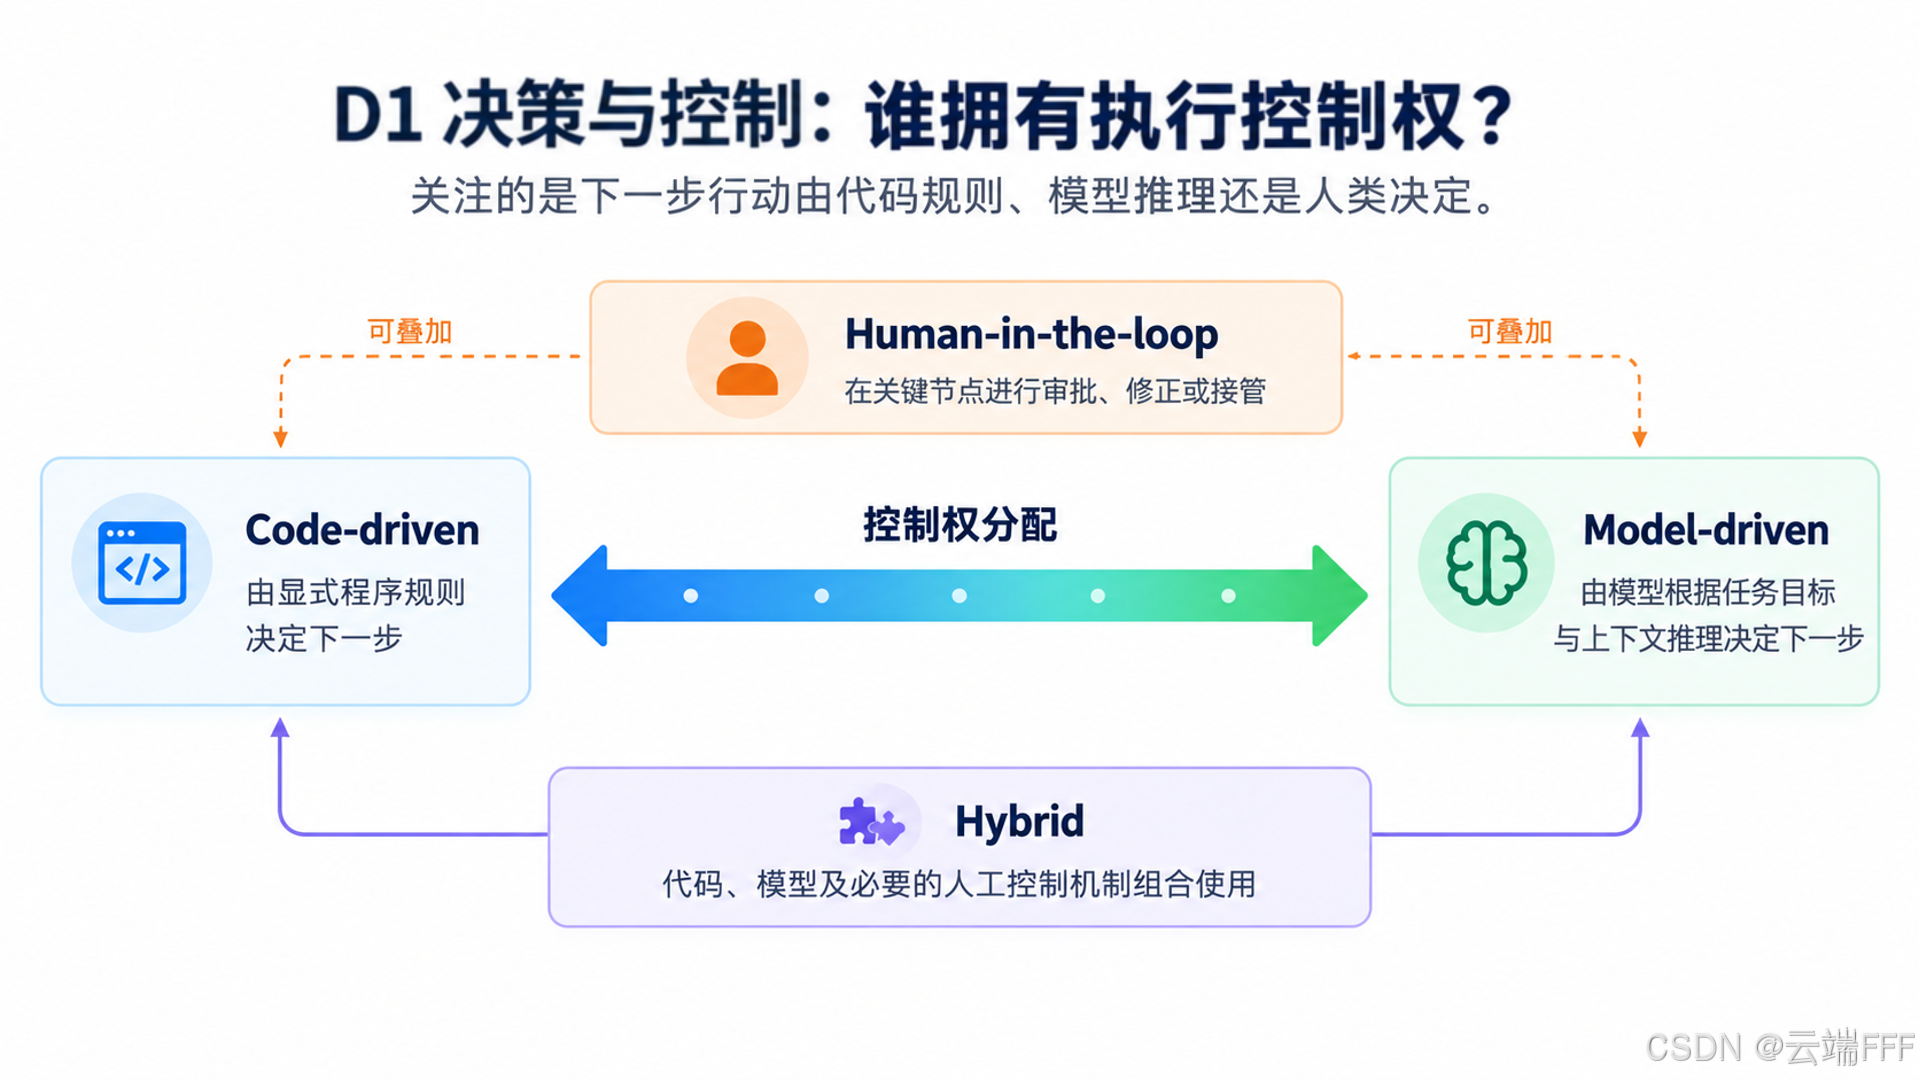
以 Google ADK 2.0 为例,其采用 Code-driven + Model-driven(Hybrid) 的混合控制方式:通过确定性执行图控制整体流程,同时将需要语义理解和专业判断的步骤交给 LLM Agent,实现代码规则与模型推理之间的控制权分配。
3.1.2 计划如何形成与演化?
-
与控制权归属不同,计划形成方式关注的是哪些编排决策预先确定,哪些留待运行时形成,以及计划如何进一步细化和调整。可以从两个相互关联的角度分析:
- 计划如何形成:根据编排决策的形成时机分为 Design-time 和 Runtime 两种主要方式:
- Design-time:在设计阶段预先定义计划、流程或控制规则。
- Runtime:根据具体任务和执行上下文,在运行过程中形成编排决策。按照决策粒度,又可以分为三种典型方式:
- One-shot Runtime:运行时一次性生成整体计划,再按计划执行。
- Phased Runtime:运行过程中按任务阶段逐步生成后续局部计划,不要求一次性确定完整计划。
- Stepwise:不必预先生成完整计划,而是根据每轮执行观察逐步决定下一步行动。
- 计划如何演化:描述已有计划如何随着任务推进进一步细化或调整,主要包括两种正交机制:
- Replanning:根据执行反馈或环境变化修订已有计划
- Recursive Planning:将高层计划逐步细化为更具体的子计划,直到形成可执行任务步骤
- 计划如何形成:根据编排决策的形成时机分为 Design-time 和 Runtime 两种主要方式:
-
因此,Design-time 与 Runtime 描述计划的形成时机,其中 Runtime 又可细分为 One-shot / Phased / Stepwise 等不同粒度,而 Replanning 与 Recursive Planning 描述计划的修订与细化方式。这些机制并非互斥,同一系统可以预定义外层流程、运行时生成局部计划,并根据执行反馈进一步调整或细化
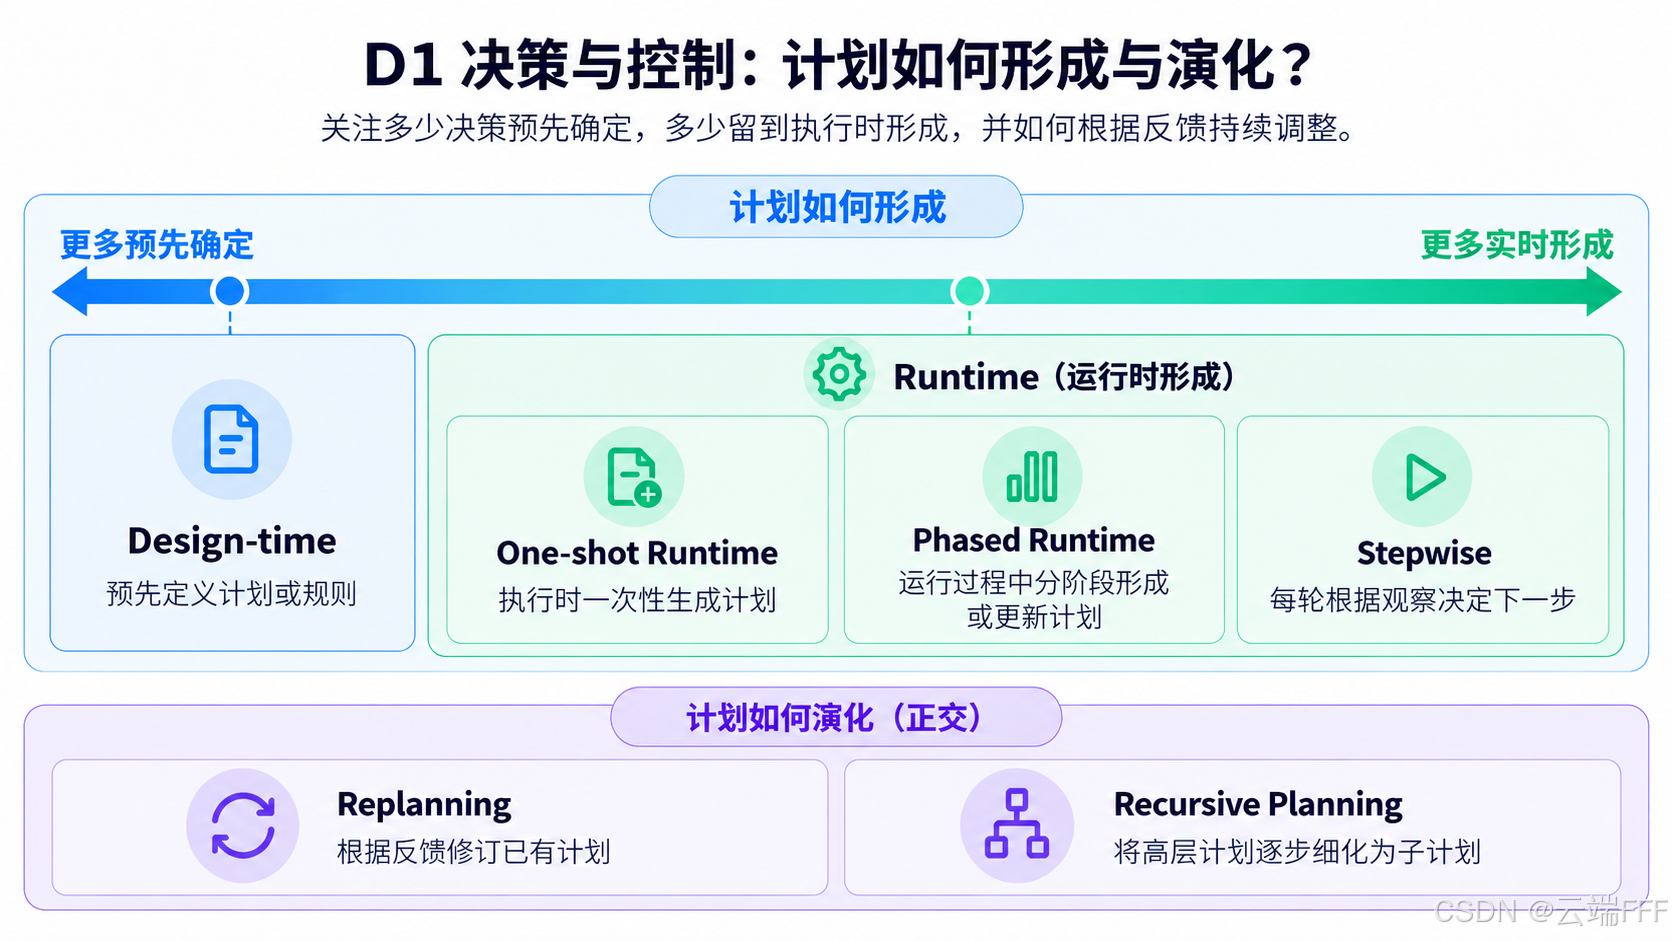
以 Claude Code Dynamic Workflows 为例,其可以在不同执行层级组合 One-shot Runtime + Stepwise:外层模型一次性生成 JavaScript 编排脚本,由脚本控制整体执行流程;内部 Subagent 则根据执行观察逐轮自主决策,实现整体规划与局部动态决策的结合。
3.1.3 编排策略如何获得?
-
进一步的问题是:编排决策所依赖的控制逻辑如何构建,模型的编排决策能力又如何引导和优化? 可以从两个相互关联的方面分析:
- 显式控制逻辑的构建:通过规则、流程或程序表达控制逻辑,既可以由开发者手工编写(Handcrafted),也可以由模型合成程序或其他可执行控制结构(Program Synthesis)。
- 模型决策行为的引导与优化:可以通过 Prompt、Skill 等方式在推理时引导模型决策(Prompt-based),也可以通过专门训练优化其编排能力(Learned Policy)。
-
这些选项不是互斥分类,而是可以组合的策略构建方式,例如 Prompt 可以指导模型生成程序,经过训练的模型也仍然可以通过 Prompt 接收任务和约束,而开发者也可以在手工编写的控制框架中嵌入模型合成的局部流程
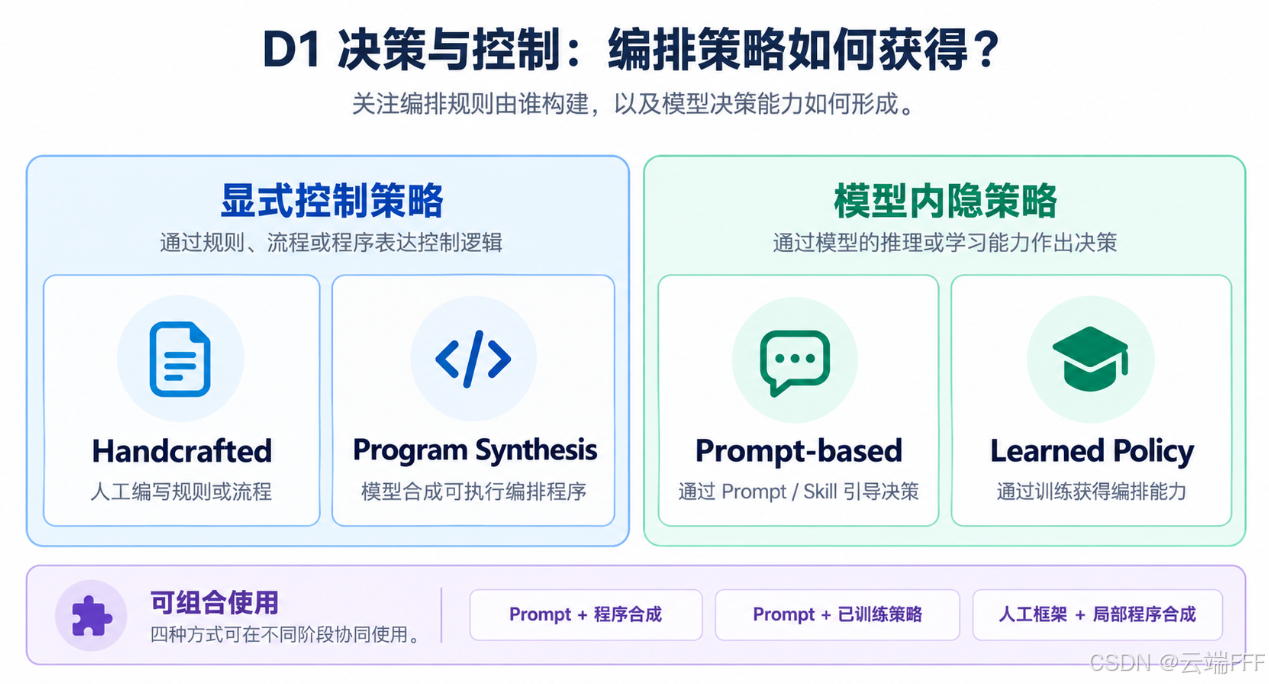
这两条路线在实际系统中都有代表性案例。Claude Code Dynamic Workflows 采用 Prompt-based + Program Synthesis,通过 Prompt 引导模型生成 JavaScript 编排程序,再由 Runtime 执行;Kimi K2.5 则以 Learned Policy 为核心,通过 PARL 强化学习训练 Orchestrator 的任务拆分与并行调度能力,体现了通过训练获得编排策略的技术路线。
3.2 编排表达与执行
-
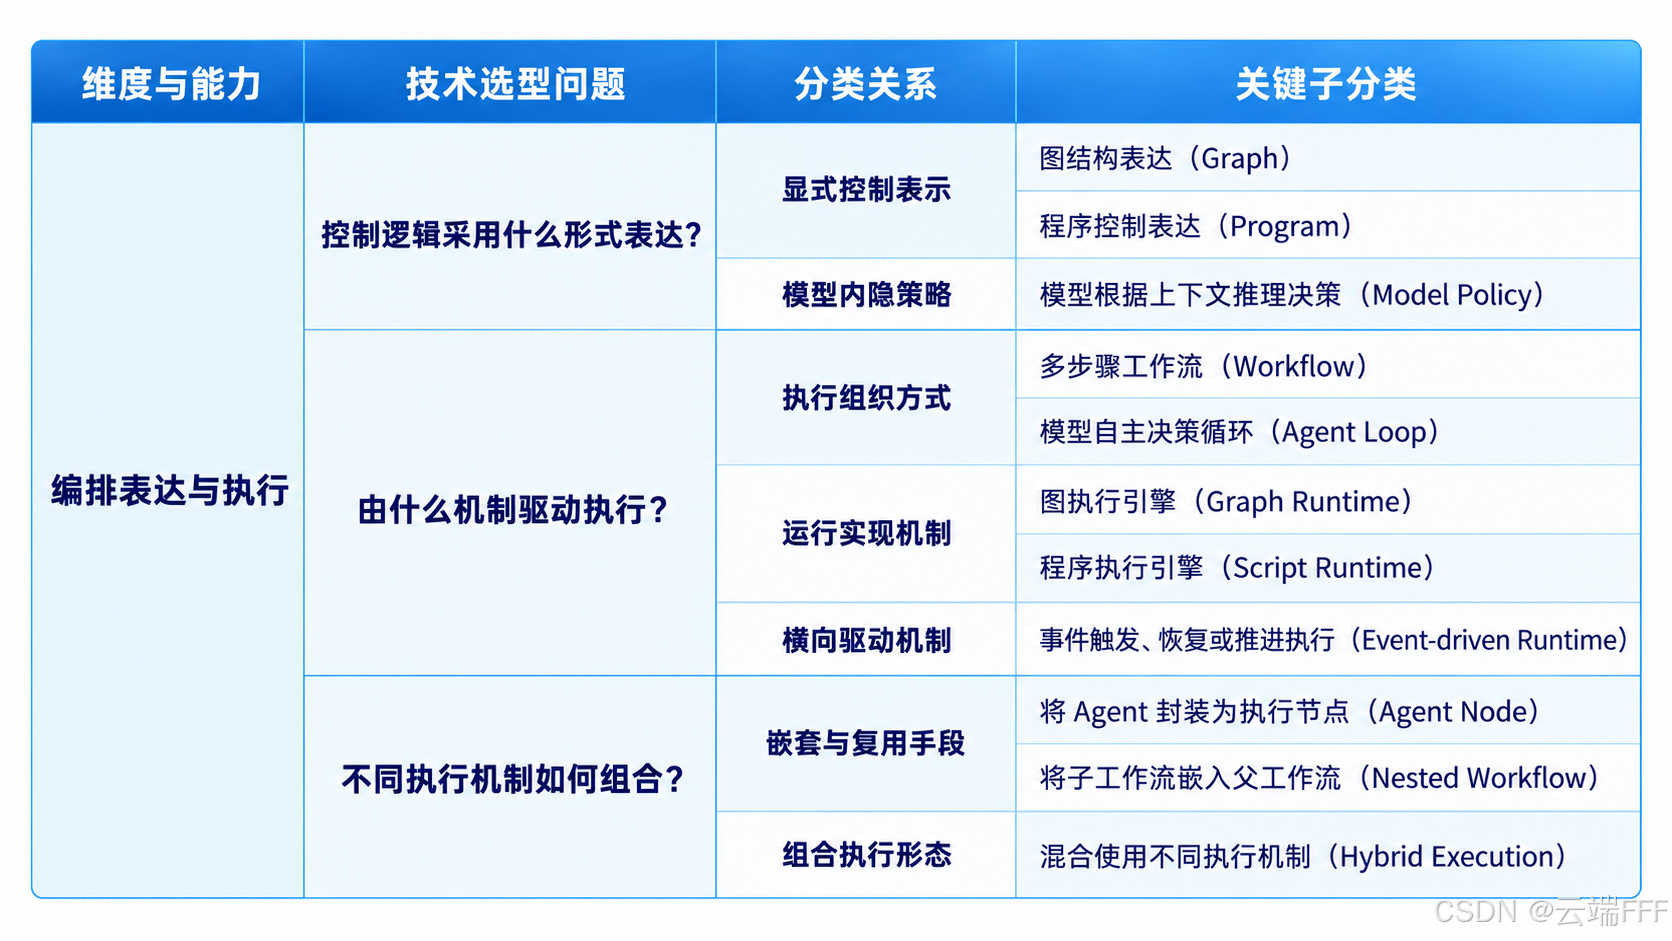
在 3.1 节明确编排决策的控制机制之后,编排表达与执行需要回答:这些决策如何被表达出来,以及如何转化为实际执行过程? Google ADK 2.0 同时支持图结构工作流、程序控制的动态工作流,以及嵌入其中的 LLM Agent,说明控制逻辑的表达形式、执行机制和组合方式既有区别,也可以灵活结合。在此基础上,我们从控制逻辑的表达形式、执行过程的驱动机制、不同执行机制的组合方式三个相互关联的角度分析编排实现架构,形成如下技术分类表:
-
需要注意,编排表达与执行并不是 Graph、Program 和 Agent Loop 等技术方案之间的简单选择。控制逻辑可以通过图或程序显式表达,也可以由模型根据上下文推理决定;Workflow 与 Agent Loop 可以采用不同 Runtime 实现,并通过嵌套和调用形成混合执行架构。三个技术选型问题分别刻画控制逻辑的表示、执行和组合方式,下面分别展开分析。
3.2.1 控制逻辑采用什么形式表达?
-
控制逻辑的表达首先可以分为显式控制表示与模型内隐决策两种基本方式,前者通过外部结构明确描述执行规则与控制关系,后者由模型根据任务目标和上下文推理决定后续行动:
- 显式控制表示:主要包括两种技术形式:
- Graph:通过节点、边和路由条件描述执行步骤及控制流转关系,强调结构化表达执行路径
- Program:通过程序语言中的条件、循环和函数调用组织控制逻辑,强调程序化的执行控制
- 模型内隐决策(Model Policy):由模型根据任务目标、上下文和执行反馈推理决定后续行动,不要求预先将完整的行动策略表达为外部流程。
- 显式控制表示:主要包括两种技术形式:
-
显式控制表示通常由多种基础技术共同支撑,主要包括:
- 控制流结构(Control Flow):通过顺序、分支、循环和并行等结构组织执行路径。
- 规则与条件表达式(Rules & Conditions):通过显式规则、条件判断和约束控制执行行为。
- 状态迁移模型(State Machine):通过状态、事件及迁移规则描述和约束执行过程。
- 领域专用语言(DSL):通过专用语法描述任务流程、执行规则与约束。
-
这些基础技术可以灵活组合,共同支撑 Graph 或 Program 的具体实现,而不必视为独立的顶层编排类型。显式控制与模型内隐决策也可以结合使用,例如通过程序构建执行图,并将局部行动选择交由模型决策。
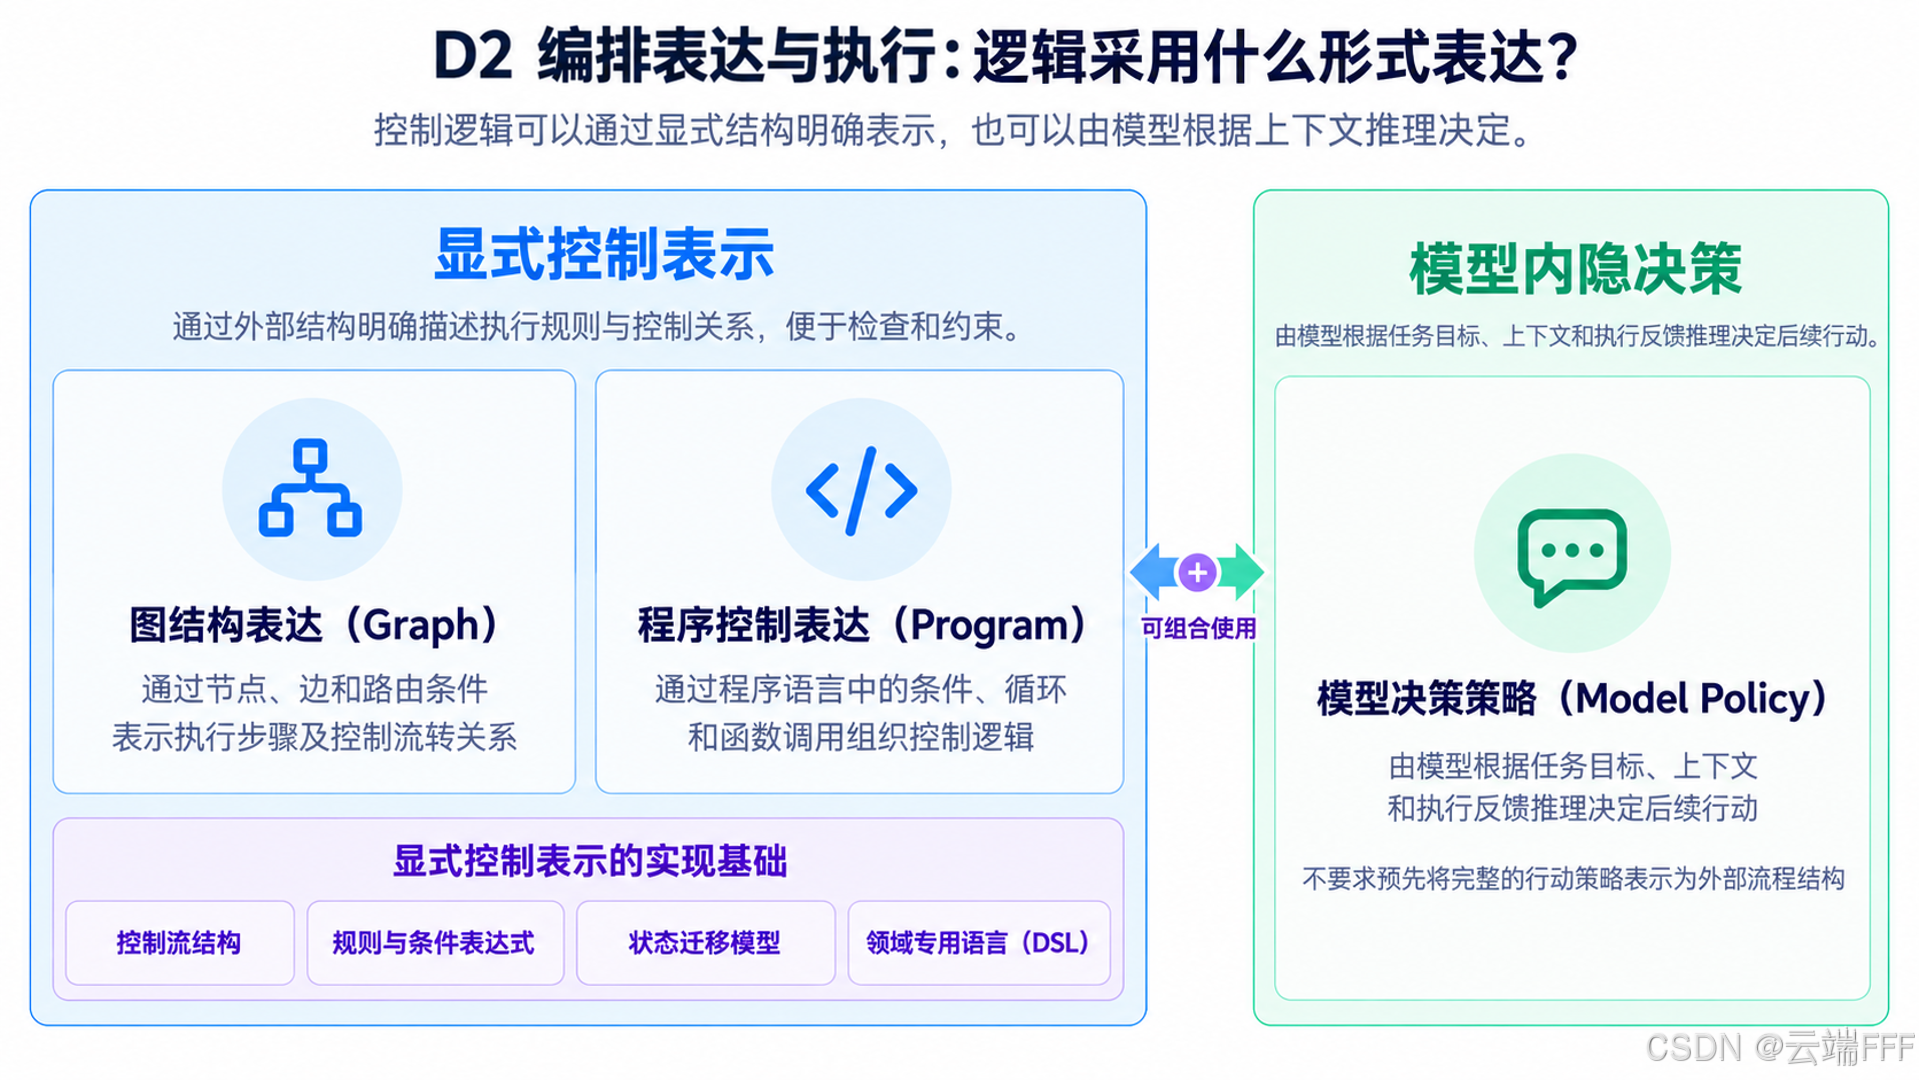
以 Google ADK 2.0 为例,其支持 Graph + Program + Model Policy 的组合:开发者可以通过执行图定义节点与路由,也可以使用 Python 等程序语言组织复杂控制逻辑,并将需要语义判断的步骤交由 LLM Agent 决策。
3.2.2 由什么机制驱动执行?
-
表达出来的控制逻辑还需要相应的运行机制来推进。根据执行如何组织、如何实现以及如何触发,可以从三个相互关联的层次分析:
- 执行组织方式:主要包括 Workflow 与 Agent Loop,分别强调多步骤工作的流程组织和模型自主决策循环。
- Workflow:通过顺序、分支、并行或循环等控制结构组织多步骤工作,控制逻辑可以预先定义,也可以在运行时生成。
- Agent Loop:由模型根据任务目标与执行反馈逐轮决定下一步行动,持续执行、观察和决策,直到满足停止条件。
- 运行实现机制:负责将控制逻辑转化为具体执行过程,主要包括两种方式:
- Graph Runtime:根据执行图中的节点、边和路由规则调度执行。
- Script Runtime:运行控制程序,通过条件、循环和函数调用推进任务。
- 横向驱动机制:Event-driven Runtime 通过消息、计时器、回调或其他事件触发、恢复和推进任务,可以与上述机制结合。
- 执行组织方式:主要包括 Workflow 与 Agent Loop,分别强调多步骤工作的流程组织和模型自主决策循环。
-
因此,Workflow 与 Agent Loop 描述执行如何组织,Graph Runtime 与 Script Runtime 描述执行如何实现,Event-driven Runtime 则描述执行如何受到事件驱动。这些机制不是互斥的执行引擎:Workflow 可以由 Graph Runtime 或 Script Runtime 承载,也可以嵌入 Agent Loop;Agent Loop 则可以独立运行,或在工作流节点中被调用。具体的嵌套与执行能力取决于相应 Runtime 的实现。
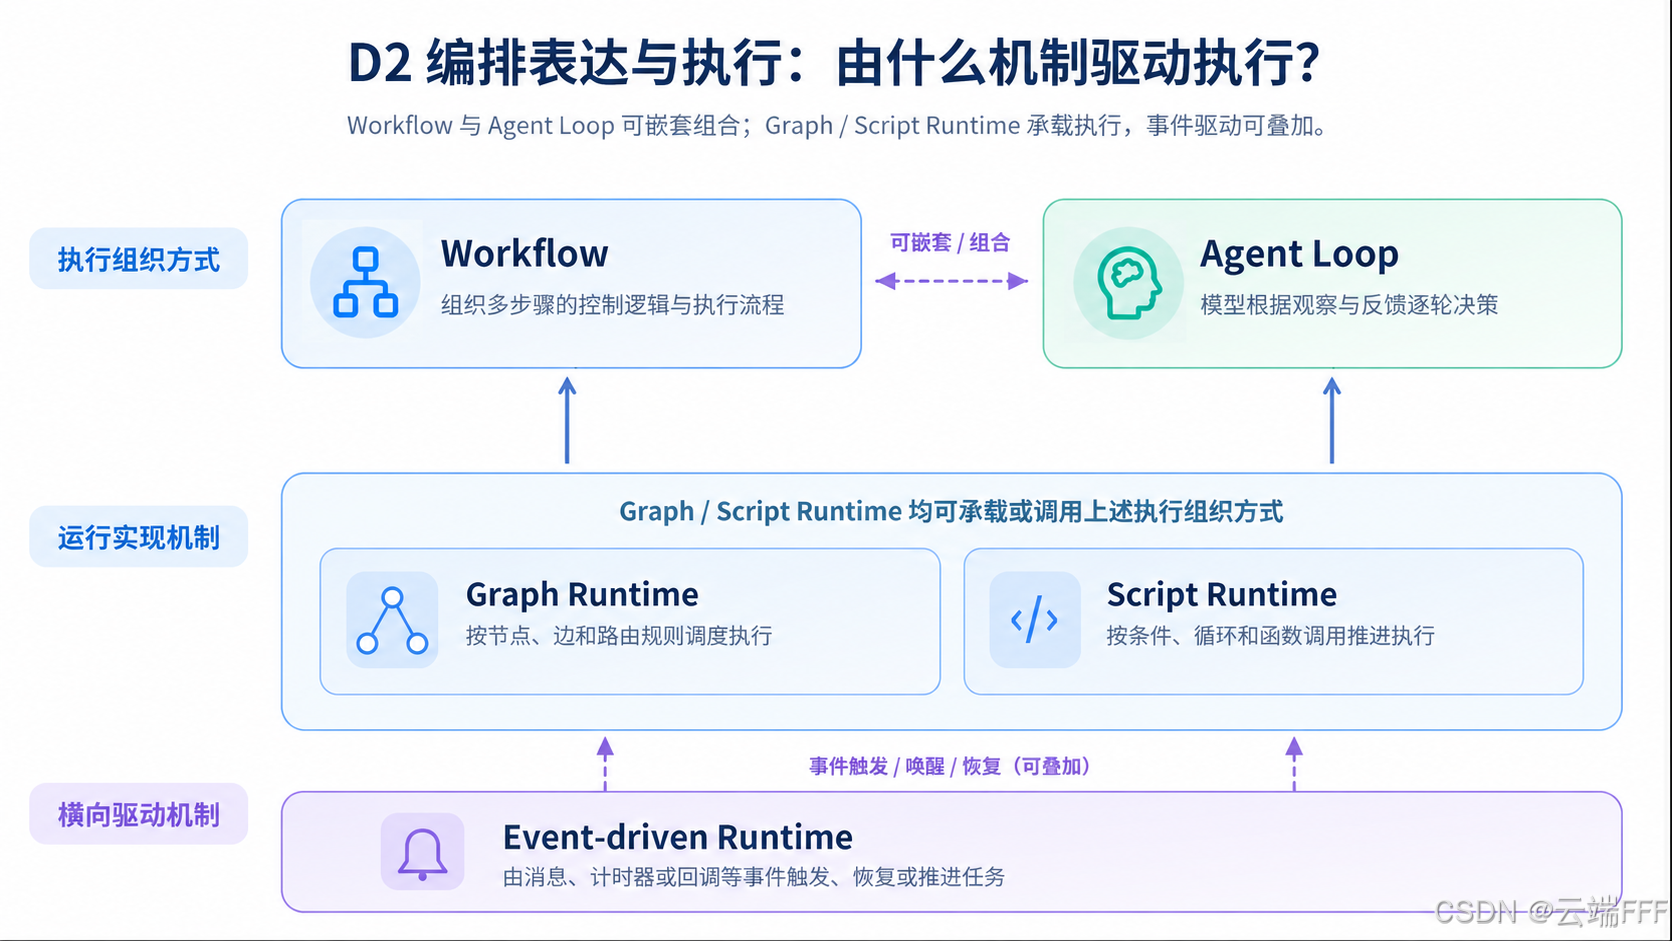
以 Claude Code Dynamic Workflows 为例,其采用 Workflow + Script Runtime + Agent Loop 的组合:JavaScript 脚本负责组织多步骤工作、控制分支与循环,并调用能够自主决策的子 Agent。另一种代表是 UiPath Maestro,其采用 BPMN Workflow + Event-driven Execution 的组合:通过 BPMN 描述任务、网关与控制流,由流程引擎执行,并利用消息、计时器等事件触发、等待或恢复流程。在本文的分类框架中,BPMN 流程执行可归入广义的图驱动工作流执行机制。
3.2.3 不同执行机制如何组合?
-
在真实 Agent 系统中,不同执行机制往往通过分层嵌套、节点封装与子流程调用等方式组织起来,而不是完全独立运行。两种典型的组合手段是:
- Agent Node:将 LLM Agent 封装为上层流程中的执行节点,由外层控制流负责调度;节点内部可以执行单次模型推理,或在 Runtime 支持的情况下运行完整的 Agent Loop。
- Nested Workflow:将子 Workflow 封装并嵌入更大的执行流程,使复杂任务能够分层组织、独立复用;子流程内部也可以继续包含 Agent 节点或其他子工作流。
-
Agent Node 与 Nested Workflow 是两种具体的嵌套与复用手段,而 Hybrid Execution 描述不同类型执行机制协同运行所形成的混合架构。例如,确定性 Workflow 与自主 Agent Node 结合,或者图驱动工作流与程序驱动的子工作流协同执行,都可以形成 Hybrid Execution。注意,两种嵌套手段可以单独或组合使用,且嵌套本身不必然构成混合执行,关键在于不同执行机制是否实际协同工作。
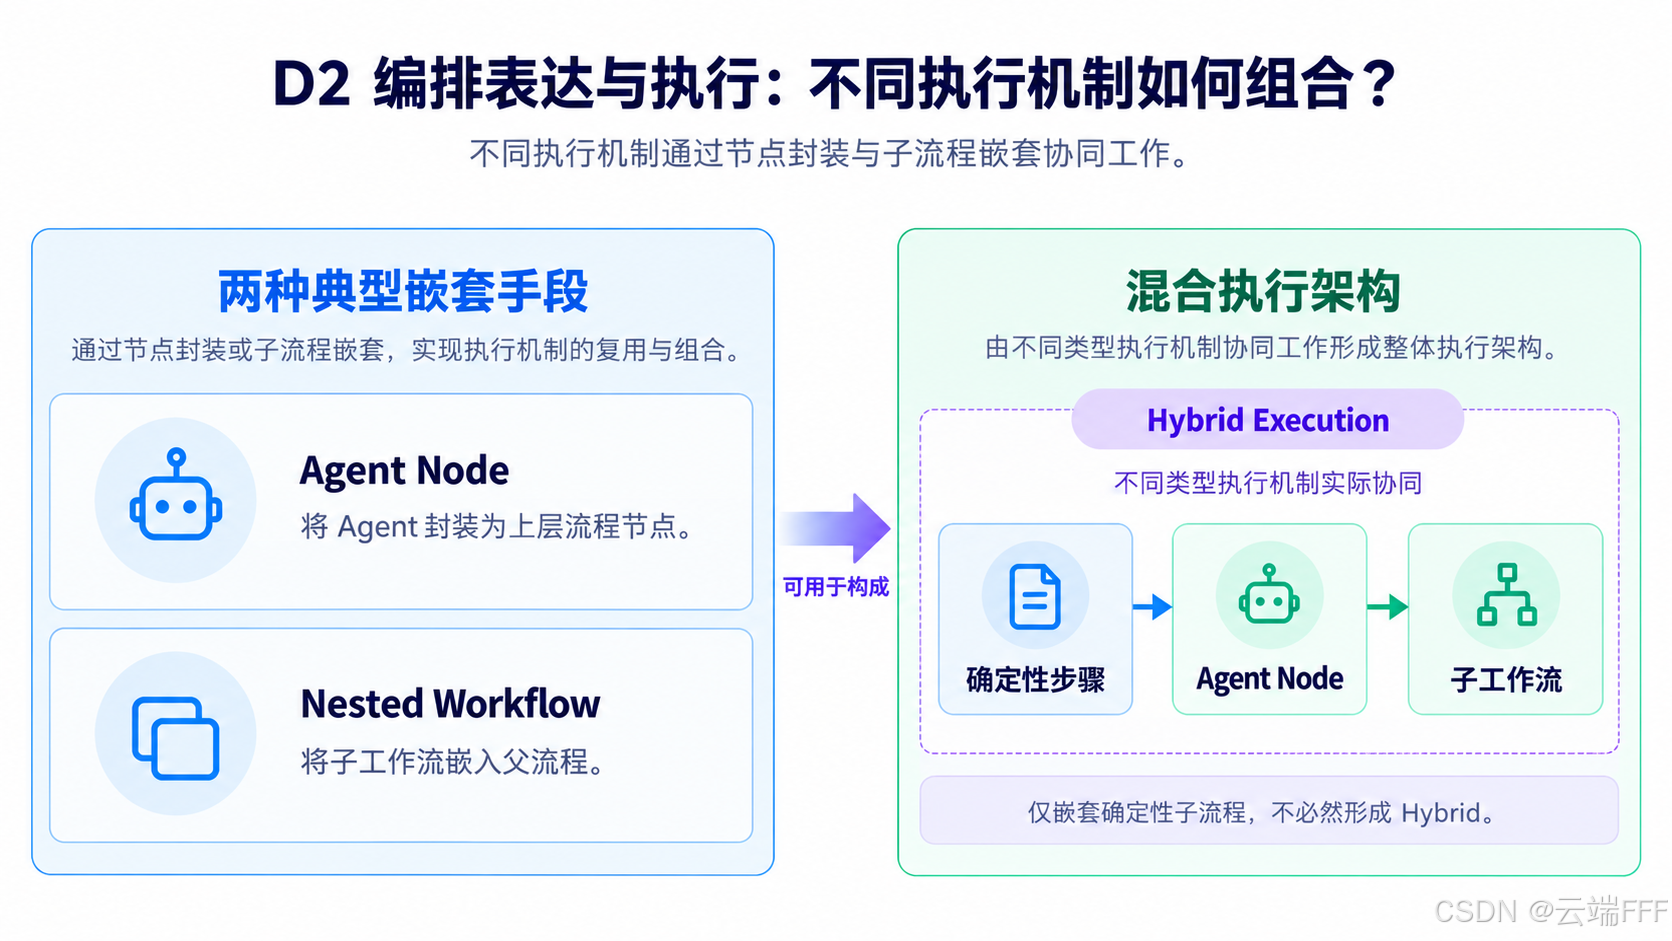
以 Google ADK 2.0 为例,其支持 Agent Node + Nested Workflow 等嵌套机制:外层 Graph Runtime 控制整体执行路径,可以将专业 LLM Agent 或复杂子 Workflow 封装为执行节点。当确定性控制流程与具备自主决策能力的 Agent 协同执行时,即形成 Hybrid Execution,实现工作流控制与模型自主执行的分层组合。
3.3 多 Agent 组织与协作
-
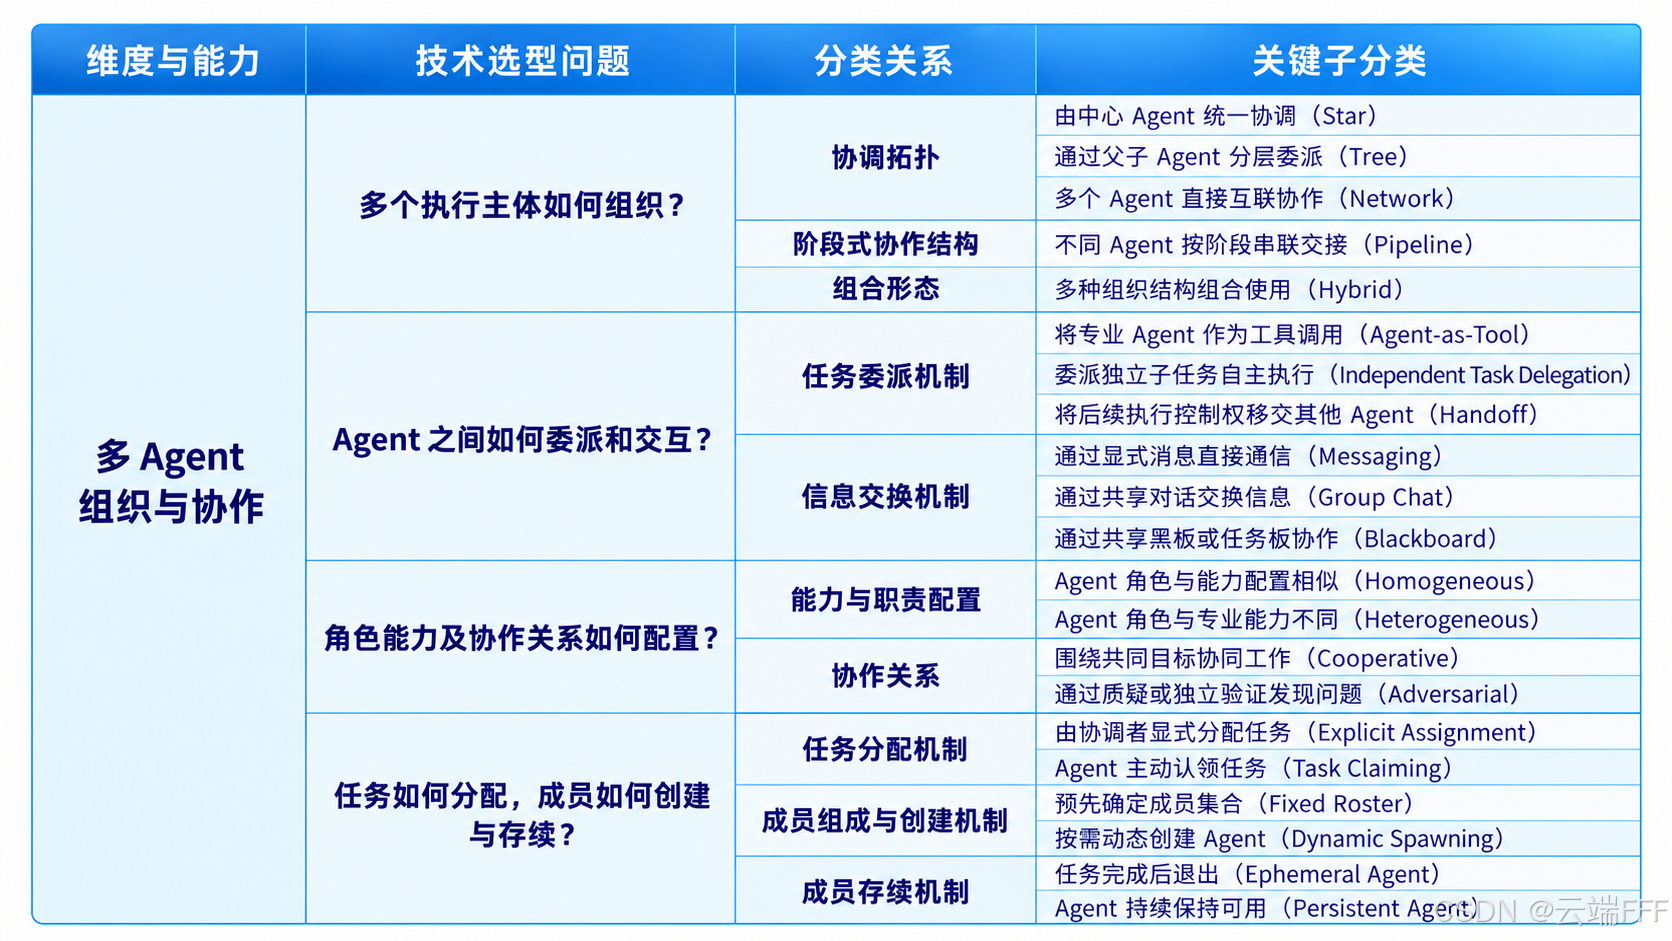
当任务需要多个 Agent 共同完成时,除了决定执行流程如何组织,还需要解决多个执行主体如何分工、交互与协调的问题。Anthropic Multi-Agent Research、Claude Code Agent Teams 和 Cursor 分别采用中心协调、成员直接通信和递归委派等不同机制,说明多 Agent 协作并不存在唯一的组织形式。在此基础上,我们从组织拓扑、任务委派与信息交互、角色能力与协作关系、任务分配与成员生命周期四个相互关联的角度分析多 Agent 协作架构,形成如下技术分类表:
-
需要注意,多 Agent 组织不是对 Star、Tree、Network 等固定架构的简单选择。不同组织拓扑可以分层组合,任务委派与信息交换是两个正交方面,角色能力差异与协作关系也可以独立配置;任务分配、成员组成与创建、成员存续则是三个相互关联的管理机制。四个技术选型问题共同刻画多个 Agent 如何建立组织关系、分配工作并持续协作,下面分别展开分析
3.3.1 多个执行主体如何组织?
-
多 Agent 的组织结构首先体现协作关系的集中程度、层级结构和任务交接方式。按照组织关系,可以区分三种典型的协调拓扑:
- Star:由中心 Agent 统一协调任务分配、执行进度与结果汇总
- Tree:通过父子 Agent 建立多层级委派关系,支持复杂任务的层级协调与责任划分
- Network:允许 Agent 之间直接建立多对多交互关系,形成分布式协作网络
-
此外,Pipeline 描述一种阶段式协作结构,由不同 Agent 按阶段串联执行,将前一阶段的结果交给后一阶段。它强调任务在成员之间的交接顺序,与前三种协调拓扑并非同一分类层级。上述组织方式也可以按层级、阶段或局部结构组合,形成 Hybrid 架构
-
因此,Star、Tree、Network 主要描述协调拓扑,Pipeline 描述阶段式协作结构,Hybrid 则表示不同组织结构的组合形态。例如 Tree 的局部层级可以呈现 Star 结构,Network 内部也可以包含 Pipeline。需要注意,这里的组织拓扑描述的是Agent 之间的组织与协作关系,不等于 D2 的执行控制图或 D4 的任务依赖图
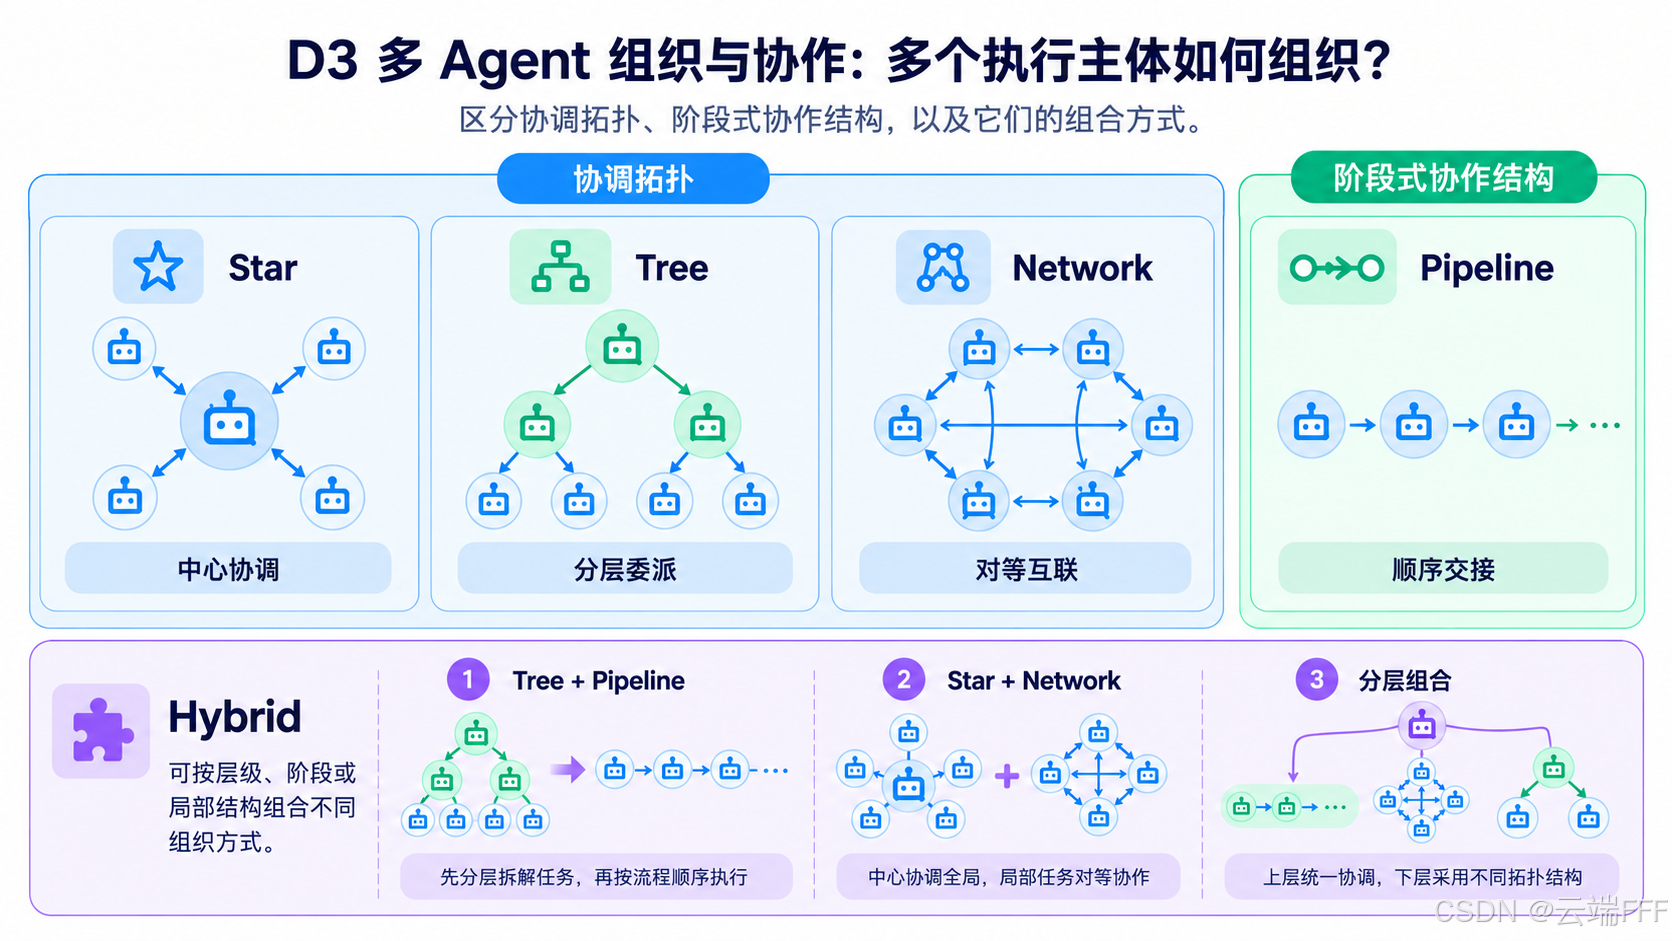
以 Anthropic Multi-Agent Research 为例,其采用以 Star 为主的中心协调架构:Lead Researcher 负责规划任务、创建多个并行工作的 Subagent,并汇总研究结果。另一种代表是 Cursor,其采用 Tree 式递归委派:Root Planner 可以创建 Subplanner,再由不同层级的 Planner 分配任务给 Worker,形成层级化的任务组织与责任管理。
3.3.2 Agent 之间如何委派和交互?
-
Agent 之间的协作可以从两个正交方面分析:任务及执行控制权如何委派,以及 Agent 之间如何交换信息。在任务委派方面,根据当前执行控制权是否移交、子任务是否具有独立执行责任,可以区分三种典型机制:
- Agent-as-Tool:将专业 Agent 封装为可调用工具,由主 Agent 发起调用并接收结果,保留整体任务的主导控制权
- Independent Task Delegation:将相对独立的子任务委派给其他 Agent 自主推进,原 Agent 保留整体任务控制权,多个执行者可以并行工作
- Handoff:将当前任务或会话的后续执行控制权移交给其他 Agent,使接收方成为当前任务的主要执行者
-
除了任务委派,Agent 还可以通过不同方式交换与共享信息:
- Messaging:通过显式消息实现 Agent 之间的定向通信或消息广播
- Group Chat:多个 Agent 通过共享对话交换观点、讨论问题和协调行动
- Blackboard:通过共享黑板、任务板或状态空间发布和获取信息,实现间接协作
-
因此,委派机制描述任务责任与执行控制权如何分配,信息交换机制描述 Agent 如何共享上下文和协调行动。两类机制可以独立组合。其中,Agent-as-Tool 强调保留主控的能力调用,Independent Task Delegation 强调独立子任务的责任委派,Handoff 则强调当前执行控制权的转移;而 Group Chat 可以基于 Messaging 实现,Blackboard 则提供基于共享状态的间接协作方式。需要注意,广义的任务委派也可能涵盖 Agent-as-Tool,这里的 Independent Task Delegation 特指独立子任务委派。
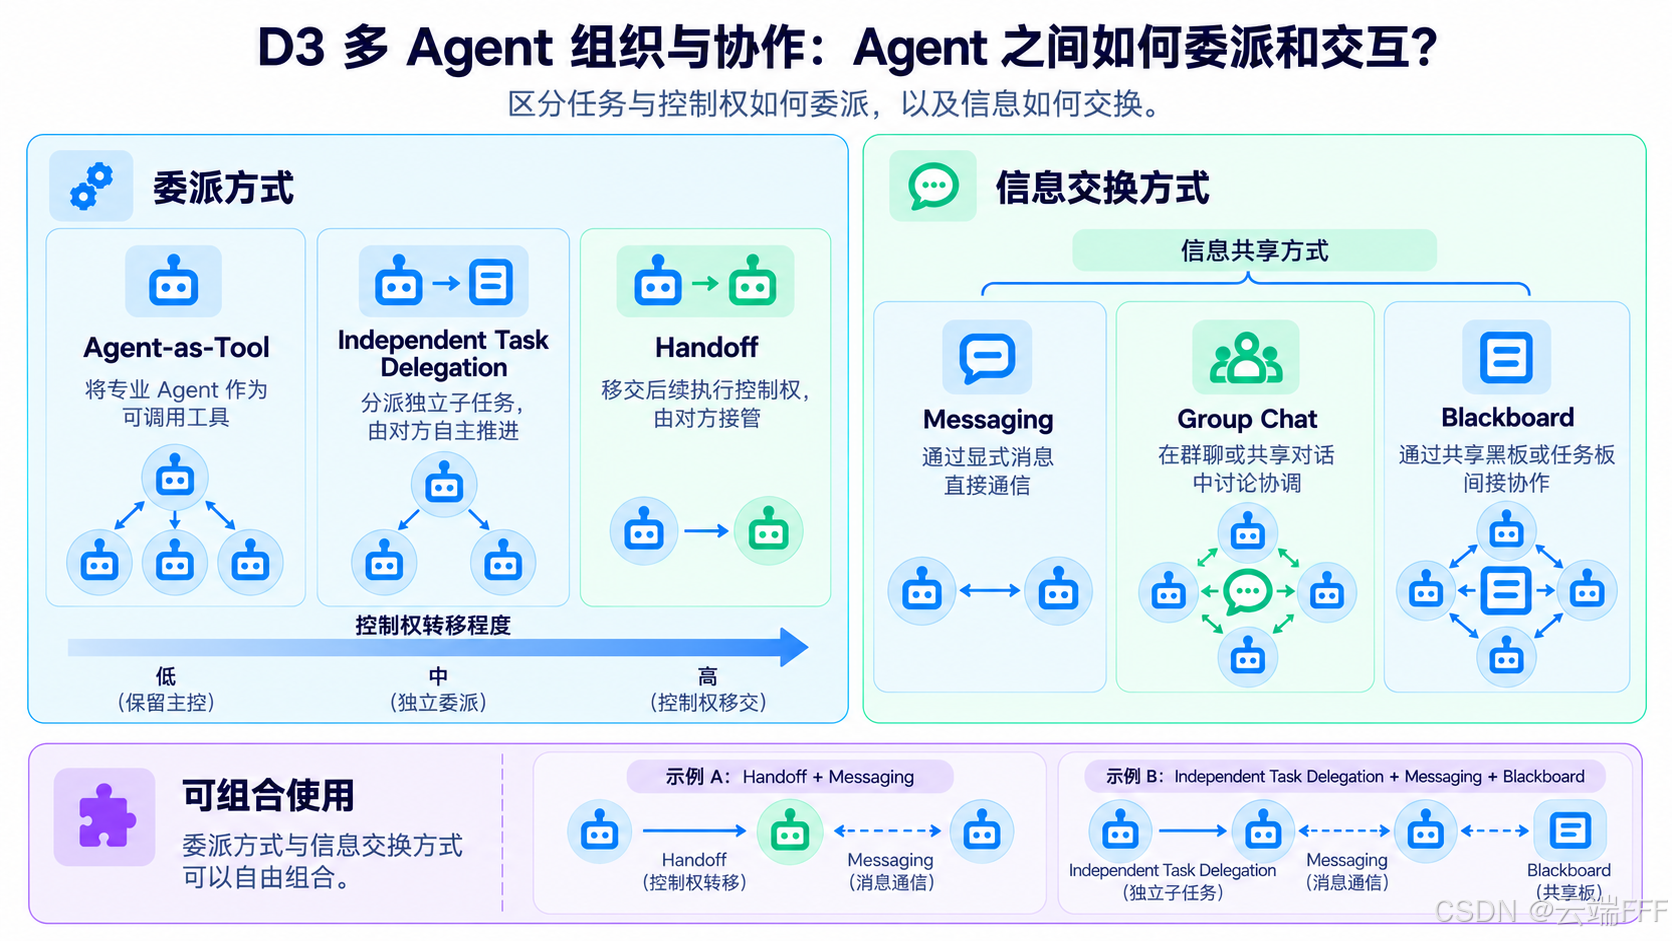
以 Microsoft Agent Framework 为例,其采用 Handoff + Messaging 的组合:Agent 可以根据任务上下文将后续执行控制权移交给其他专业 Agent,同时通过消息同步机制维护参与者的对话上下文。另一种代表是 Claude Code Agent Teams,其采用 Independent Task Delegation + Messaging + Blackboard 的组合:Lead 向独立运行的 Teammate 分派任务,成员通过 Mailbox 直接通信,并利用共享任务列表协调任务状态与认领工作。其中 Blackboard 是本文对共享任务列表机制的技术归类,并非 Claude 官方命名
3.3.3 角色能力及协作关系如何配置?
-
多 Agent 的角色配置可以从能力与职责差异以及成员之间的协作关系两个正交方面分析。首先,根据成员的实际角色和能力配置是否相似,可以分为:
- Homogeneous:多个 Agent 具有相似的角色、工具和能力配置,适合并行探索、独立采样或处理同类重复任务。
- Heterogeneous:不同 Agent 配置不同角色、工具或专业能力,按照任务需求进行专业化分工。
-
另一方面,根据成员如何共同推进任务,可以区分两种典型协作关系:
- Cooperative:多个 Agent 围绕共同目标合作,通过信息交换、任务分担和结果汇总完成工作
- Adversarial:在局部引入质疑、独立评审或对抗式验证,通过相互检查和反馈发现问题、提高结果质量
-
能力同质性与协作关系是两个正交维度:同质 Agent 可以合作,也可以互相评审;异质 Agent 同样可以采用合作或对抗式验证。Cooperative 与 Adversarial 也不严格互斥,团队可以在总体目标上合作,同时通过局部对抗机制提升交付质量。这里的 Adversarial 强调协作过程中的批判与验证关系,并不要求不同 Agent 具有相互对立的最终任务目标
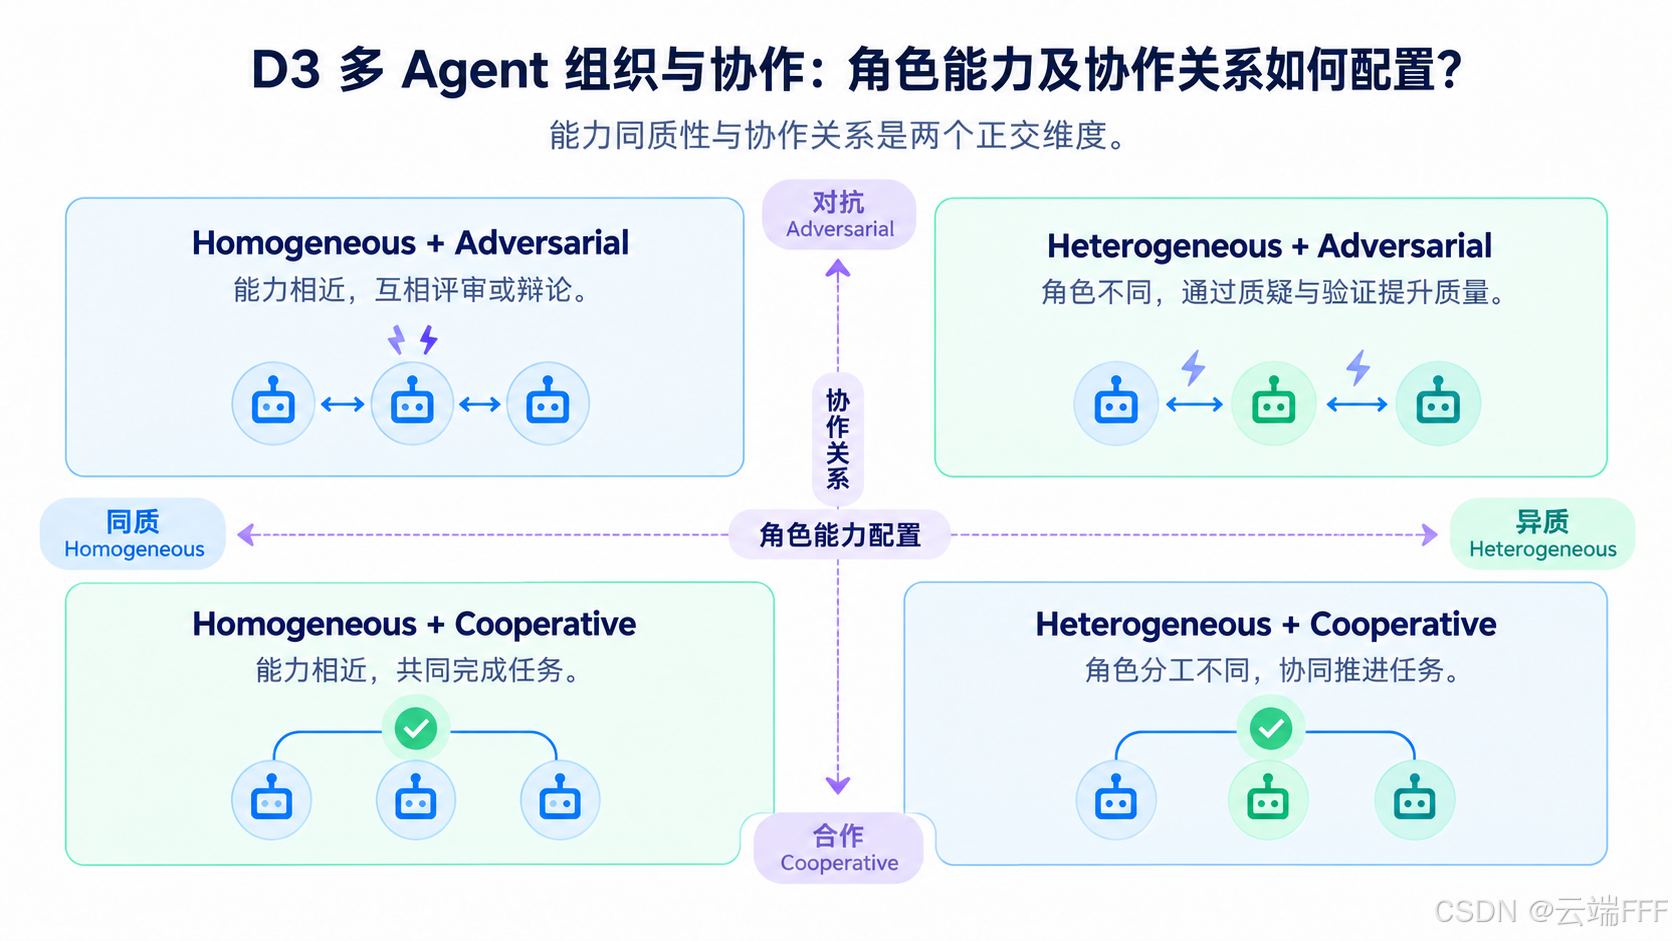
以 MiniMax Agent Team 为例,其采用 Heterogeneous + Cooperative + Adversarial 的组合:Leader 负责规划和协调,Worker 负责执行子任务,Verifier 则独立检查结果并提出修正要求。团队整体围绕共同目标协作,同时在 Worker 与 Verifier 之间引入对抗式验证,通过独立验收与反馈迭代提高结果质量
3.3.4 任务分配与成员生命周期如何管理?
-
当多个 Agent 并行工作时,还需要解决任务如何分配给执行者,以及 Agent 成员如何创建和持续运行的问题。这可以从三个相互关联的方面分析。
- 在任务分配机制上,主要有可以组合使用的两种方式,均用于建立和维护任务责任归属(Task Ownership):
- Explicit Assignment:由协调者或调度器显式指定任务执行者,将任务分配给特定 Agent
- Task Claiming:允许 Agent 从共享任务池中主动认领任务,根据自身能力与任务状态动态确定执行者
- 在成员组成与创建机制上,根据团队成员是否预先确定、运行过程中是否允许动态扩展,区分:
- Fixed Roster:预先确定参与协作的 Agent 集合及角色配置,运行时在既定成员范围内进行任务调度。
- Dynamic Spawning:根据任务规模、分工或执行需要,在运行过程中动态创建新的 Agent,支持团队按需扩展。
- 在成员存续机制上,根据 Agent 完成当前工作后是否继续保持可用,可以区分:
- Ephemeral Agent:围绕特定任务或有限会话运行,在工作完成后退出,不要求原实例继续接收新任务
- Persistent Agent:在较长时间内保持可寻址的身份与可用性,能够持续接收任务或事件,并在运行环境支持的情况下恢复执行
- 在任务分配机制上,主要有可以组合使用的两种方式,均用于建立和维护任务责任归属(Task Ownership):
-
成员创建方式与存续方式是两个正交的技术问题:例如,动态创建的 Agent 可以是一次性执行任务的 Ephemeral Agent,也可以在后续保留为 Persistent Agent;预先配置的成员同样可以采用不同存续机制。需要注意,Persistent Agent 不要求底层进程始终运行,也不等同于任务状态持久化,其持续可用与跨会话恢复能力仍取决于具体 Runtime 的支持
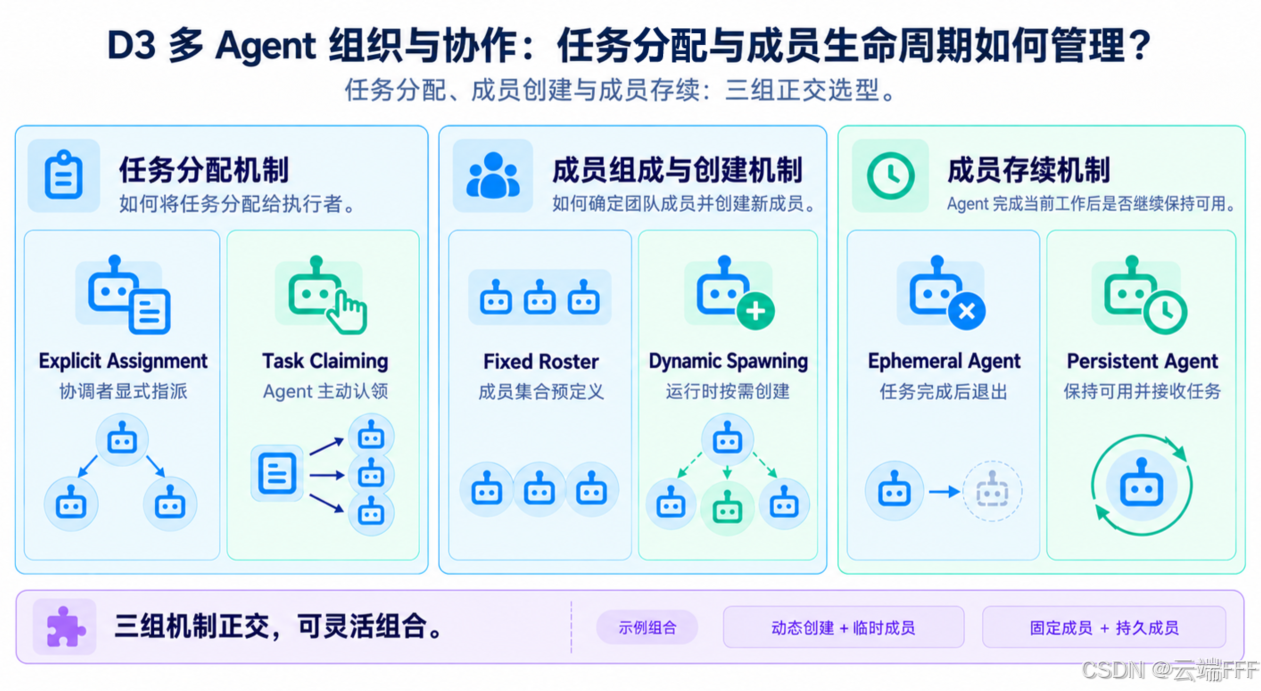
以 Claude Code Agent Teams 为例,其结合 Explicit Assignment + Task Claiming + Dynamic Spawning + Ephemeral Agent:Lead 可以显式指派任务,Teammate 也可以自主认领;团队成员按需创建,并可在团队会话结束时退出,不保证跨会话持续运行。对于 Fixed Roster,Google ADK 支持通过
sub_agents预先定义协作成员,在固定成员集合内组织任务委派。另一种代表是 Cloudflare Agents,其支持 Dynamic Spawning + Persistent Agent:协调 Agent 可以按需创建具有独立身份的子 Agent,后者能够保留持久状态,在休眠后通过新事件重新唤醒,实现跨任务的持续协作
3.4 任务执行模式
-
前文 3.2.2 已经区分了 Workflow 与 Agent Loop 两种执行组织机制,它们主要回答执行过程由什么机制驱动,而本节进一步讨论任务如何组织、推进与优化。同一种任务执行模式可以通过 Workflow、Agent Loop 或两者的组合实现,因此 “任务执行模式” 并非 “编排表达与执行” 的下级分类,而是关注任务处理策略的另一技术维度。
-
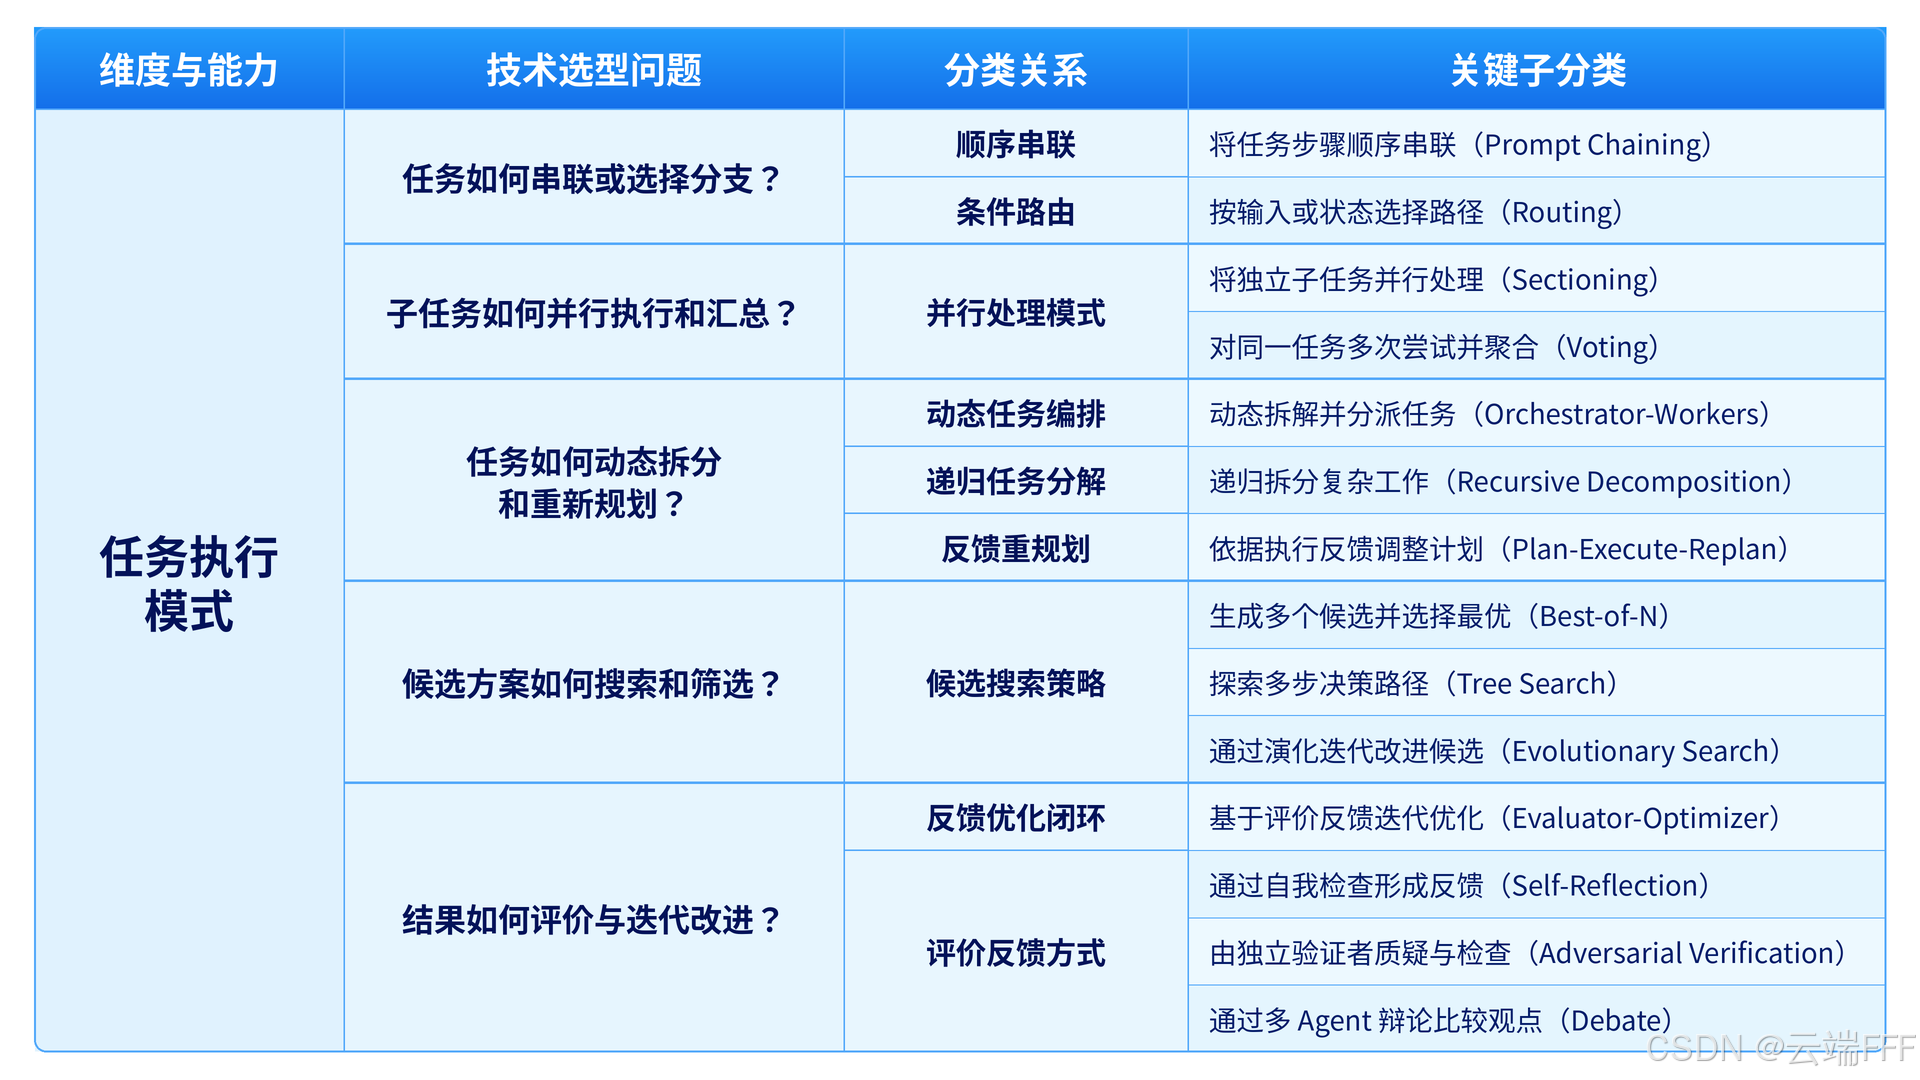
第 1 节介绍的 Anthropic《Building Effective Agents》 总结了 Prompt Chaining、Routing、Parallelization、Orchestrator-Workers 和 Evaluator-Optimizer 五种经典 Workflow 模式,为理解任务执行策略提供了基础。但现代 Agent 系统还广泛采用递归任务分解、反馈重规划、候选方案搜索和多种验证改进机制,任务执行方式已经超出了狭义 Workflow 的范围。在此基础上,我们从任务串联与分支选择、并行执行与结果汇总、动态任务分解与重规划、候选方案搜索与筛选、评价反馈与迭代改进五个相互关联的角度分析任务执行策略,形成如下技术分类表:
-
需要注意,五个技术选型问题并非互斥的执行模式,也不是必须依次进行的五个阶段。一个复杂 Agent 系统可以动态分解任务、并行推进子任务、搜索多个候选方案,再根据评价反馈持续改进。例如,Orchestrator-Workers 可以结合 Parallelization,Tree Search 可以在候选扩展过程中引入 Evaluator-Optimizer。五个技术选型问题共同刻画任务如何展开、探索与收敛,下面分别展开分析
3.4.1 任务如何串联或选择分支?
-
任务执行最基本的两种组织方式是顺序串联与条件分支,分别对应 Prompt Chaining 和 Routing:
- Prompt Chaining:将任务拆分为多个前后依赖的步骤,上一阶段的输出作为下一阶段的输入,形成顺序执行链
- Routing:根据任务类型、输入特征或运行状态,选择不同的后续执行路径。Classify-and-Act 是一种典型实现,它先对任务分类、再执行对应动作
-
两者分别关注不同的控制关系:Prompt Chaining 描述任务步骤之间的顺序依赖,Routing 描述后续执行路径的条件选择,两者可以嵌套,例如先识别任务类型,再进入对应的多步骤处理流程;也可以在顺序执行链中设置条件分支
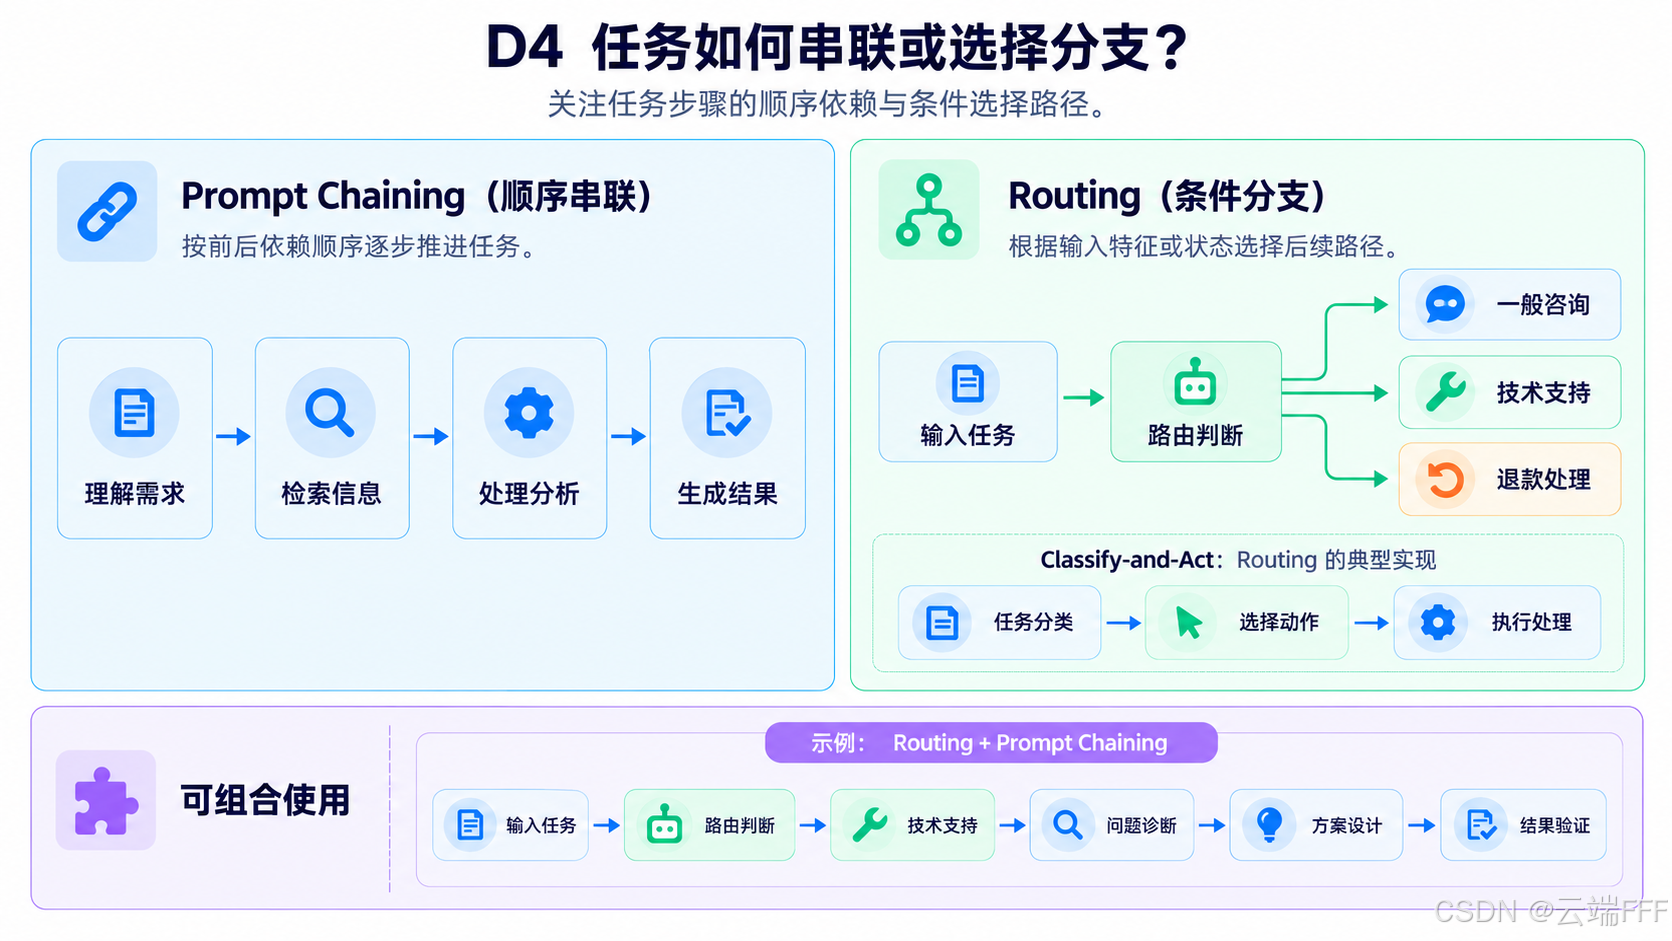
以 Anthropic《Building Effective Agents》 中的客服处理场景为例,可以设计 Routing + Prompt Chaining 的组合:先将请求路由到一般咨询、退款处理或技术支持等不同流程,再按顺序执行信息查询、问题处理与结果检查
3.4.2 子任务如何并行执行和汇总?
-
当多个子任务之间不存在严格的先后依赖时,可以通过并行执行(Parallelization) 提升处理效率,或通过多次独立尝试增加结果可靠性。Anthropic 将 Parallelization 进一步划分为两种典型模式:
- Sectioning:将任务拆分为不同的独立子任务,并行处理后汇总结果,主要用于提高吞吐量或分别处理不同方面
- Voting:对同一任务进行多次独立求解或判断,通过结果聚合、投票或阈值规则形成最终结论,主要用于提高可靠性
-
Sectioning 强调不同子任务的分工处理,Voting 强调同一任务的多次独立尝试与结果聚合。两者都需要汇总并行执行的结果,但聚合目标不同:前者通常整合不同子任务的成果,后者则通过多个独立判断形成综合结论。需要注意,Voting 与 3.4.4 中的 Best-of-N 不同:前者侧重结果聚合,后者侧重从多个候选方案中选择较优结果。
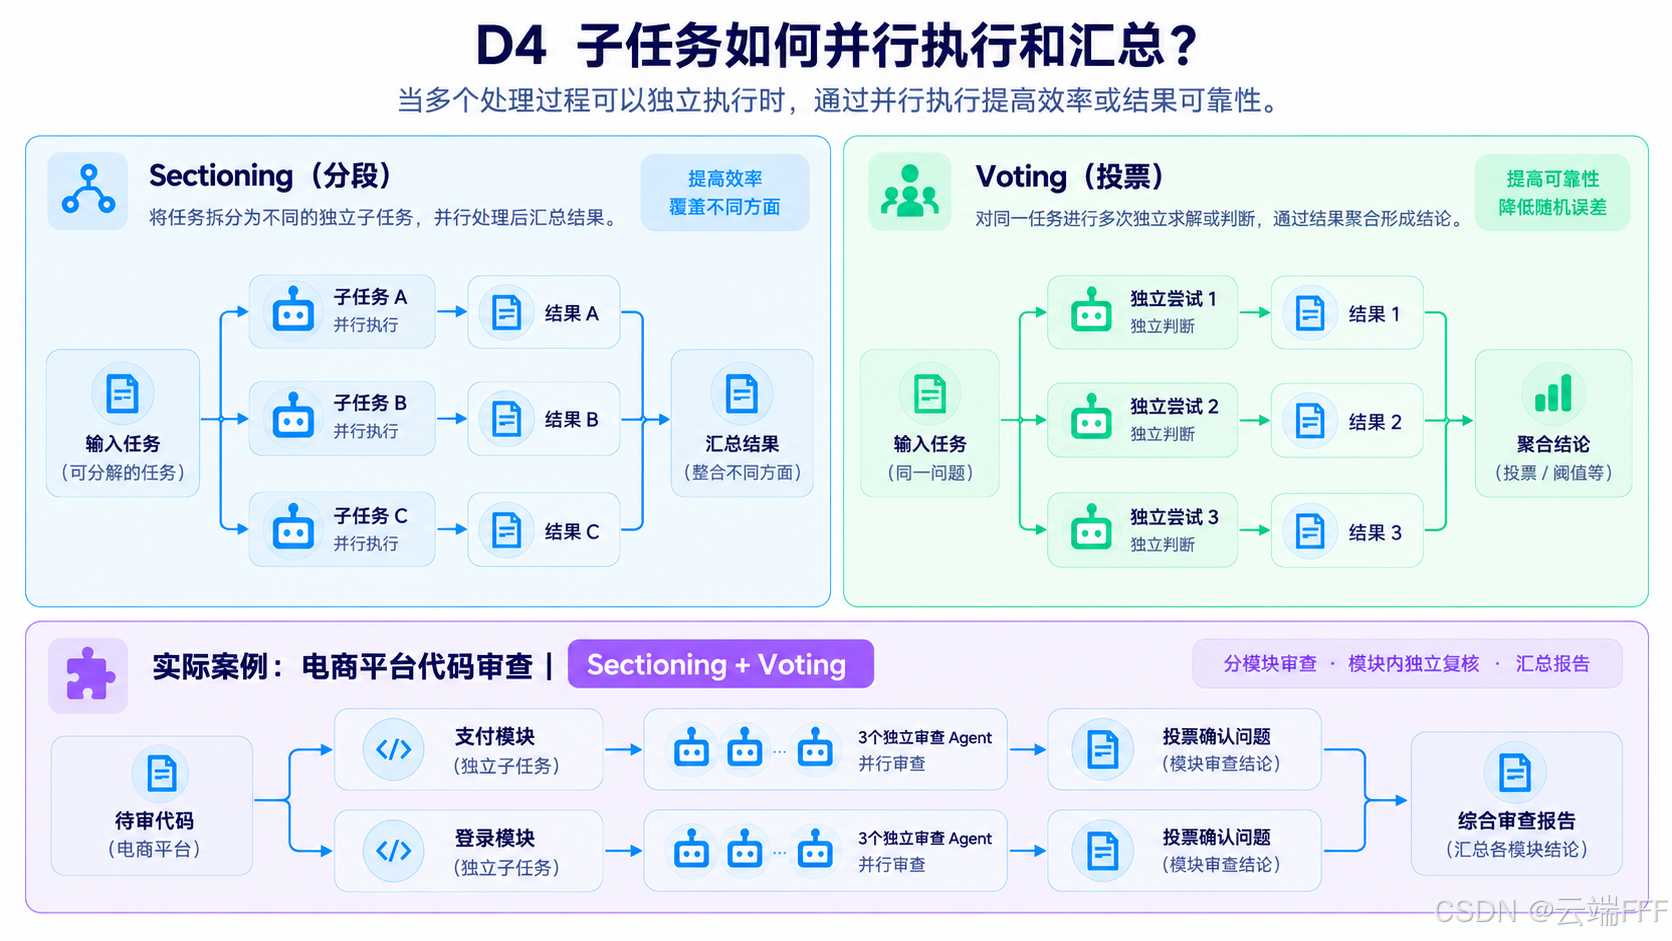
以 Claude Code Dynamic Workflows 为例,其可以采用 Parallelization 中的 Sectioning模式:通过 JavaScript 编排多个 Subagent 并行审查不同文件,再汇总审查发现、排序和去重,实现独立任务的并行处理与结果整合。
3.4.3 任务如何动态拆分和重新规划?
-
前述串联和并行模式可以基于预定义任务执行,但复杂任务的子任务数量、依赖关系和执行顺序往往难以提前确定,因此需要动态任务分解与反馈重规划。相关技术可以从任务分工、层级分解和计划调整三个角度分析:
- Orchestrator-Workers:由协调者根据当前任务动态拆解工作,分派给多个 Worker 执行并汇总结果
- Recursive Decomposition:将复杂任务递归分解为更小的子任务,直到形成可以直接执行的工作单元
- Plan-Execute-Replan:先制定计划并执行,再根据执行结果和环境变化调整后续计划
-
三者并非互斥的分解算法,而是分别描述任务分工、分解层级和反馈调整机制。例如,Orchestrator 可以通过 Recursive Decomposition 逐级拆分任务,Worker 返回结果后,再通过 Plan-Execute-Replan 调整后续工作。其中,Orchestrator-Workers 与预定义 Parallelization 的主要区别在于具体子任务可以运行时动态确定;Recursive Decomposition 描述任务的层级分解,不等于 3.3 的 Agent Tree 组织拓扑;Plan-Execute-Replan 则是 3.1 中 Replanning 在任务执行层面的具体应用
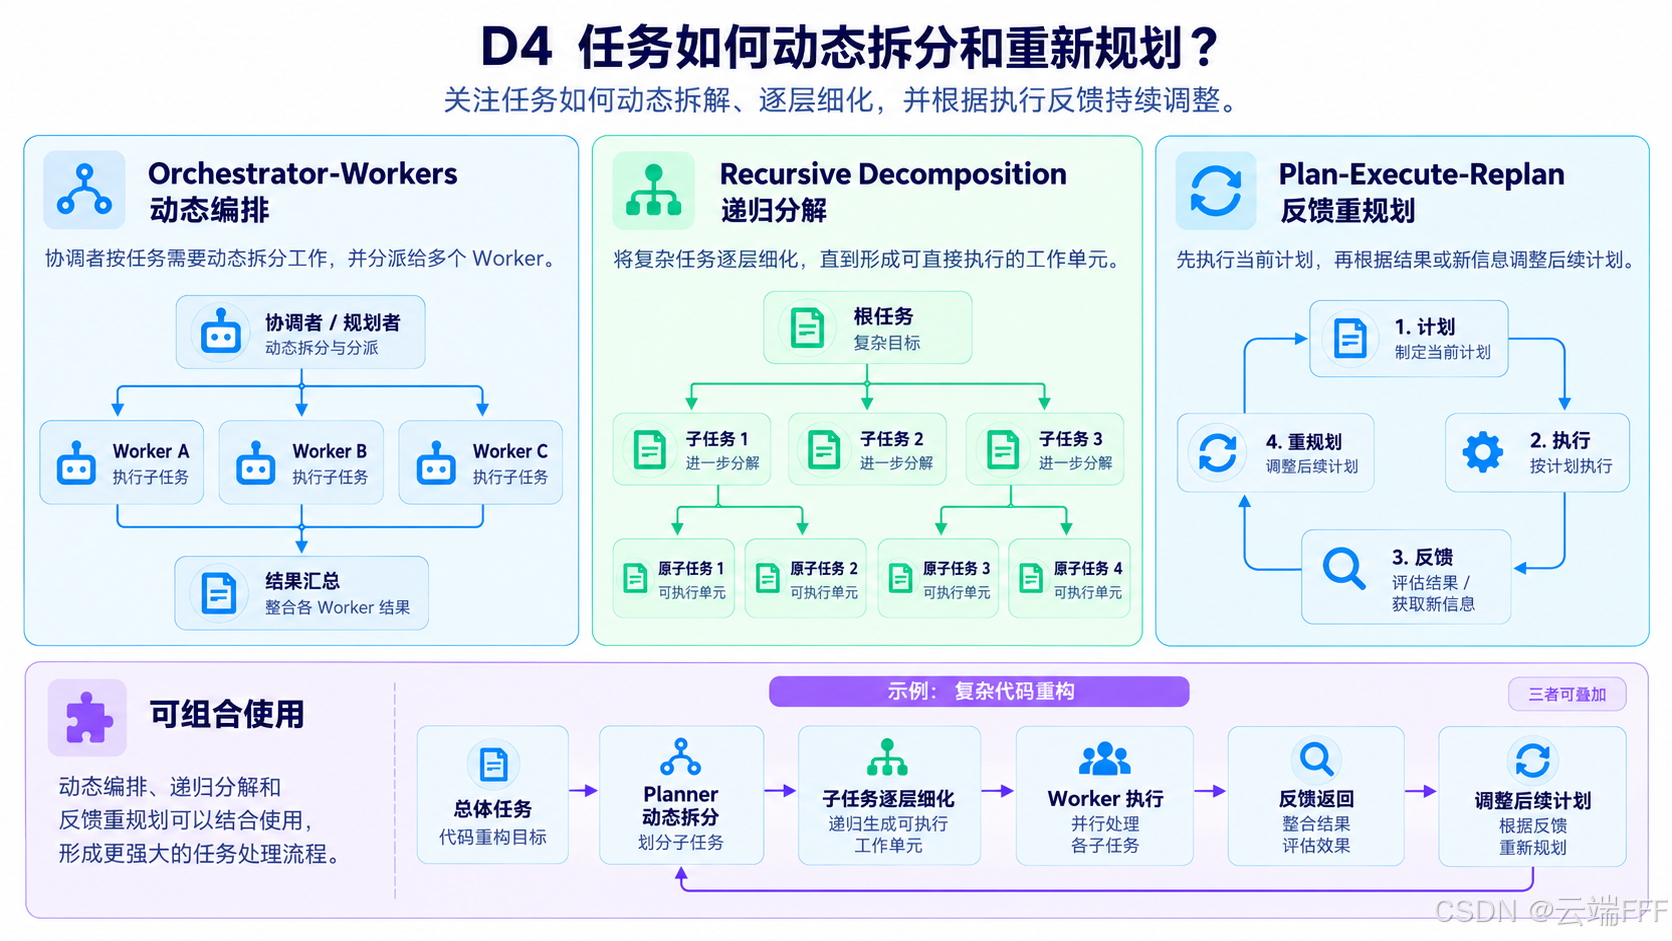
以 Cursor Self-driving Codebases 为例,其采用 Orchestrator-Workers + Recursive Decomposition 的组合:Root Planner 根据任务复杂度创建 Subplanner,各级 Planner 继续拆分工作,Worker 负责具体实现;Planner 接收任务结果与执行反馈后,可以继续调整后续规划,体现出 Plan-Execute-Replan 的反馈重规划特征。另一种代表是 Anthropic Multi-Agent Research,其采用 Orchestrator-Workers + Parallelization,由 Lead Researcher 动态分解研究任务并协调多个并行工作的 Subagent
3.4.4 候选方案如何搜索和筛选?
-
动态任务分解解决的是如何组织和推进工作,但对于复杂推理、编程和方案设计,系统还可能需要探索多个候选解,并从中寻找更优方案。按照候选空间的组织与探索方式,可以区分三种典型搜索策略:
- Best-of-N:针对同一问题生成多个候选方案,通过评价或比较选择较优结果,主要体现单轮多候选选优。
- Tree Search:将中间决策组织为搜索树,探索不同的后续分支,支持前瞻、剪枝与回溯。
- Evolutionary Search:维护候选方案群体,通过选择、变异、重组与迭代评价持续改进方案。
-
三者分别体现单轮候选选优、多步路径探索与群体迭代优化,但并不是严格互斥的搜索策略。例如,Tree Search 可以在节点扩展时生成多个候选并择优探索,Evolutionary Search 也可以在每轮迭代中对多个候选进行评价与筛选。需要注意,Tree Search 与 Recursive Decomposition 不同:前者探索备选决策路径,后者分解需要完成的工作任务。此外,Best-of-N 与 3.4.2 中的 Voting 都涉及多次尝试,但前者侧重根据评价选择较优候选,后者侧重通过聚合多个独立判断形成结论。
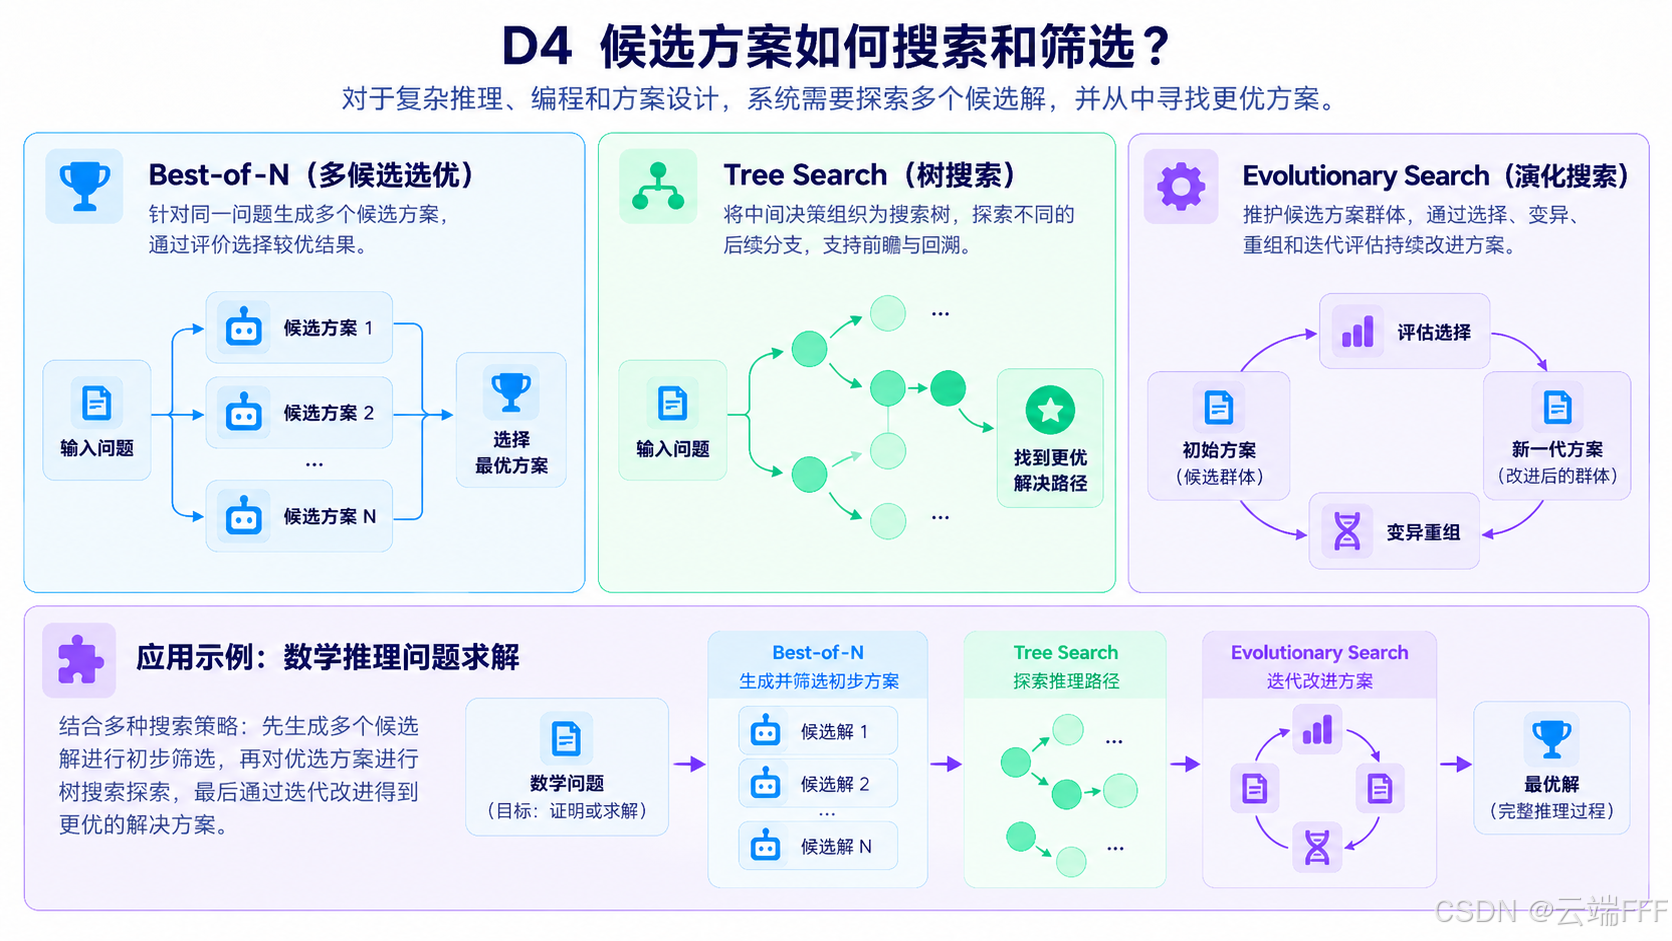
以 Google DeepMind AlphaEvolve 为例,其采用 Evolutionary Search:模型生成候选算法程序,由自动评估器验证和评分,再通过演化机制持续选择和改进候选方案。Tree Search 的代表性研究则是 Tree of Thoughts,其将推理过程组织为多条可探索的中间路径,通过评价、搜索与回溯寻找更优解。
3.4.5 结果如何评价与迭代改进?
-
无论任务采用顺序、并行还是搜索方式执行,都需要解决如何判断当前结果是否满足要求,以及如何利用反馈持续改进的问题。Evaluator-Optimizer 是一种典型的反馈优化模式:由执行者生成结果,评估者检查结果并提供反馈,再根据反馈进行修正与重新评价,形成迭代优化闭环。根据评价反馈的来源和形成机制,可以进一步区分三种典型方式:
- Self-Reflection:由 Agent 对自身生成的结果进行检查、反思并提出修正建议,实现自我反馈与改进。
- Adversarial Verification:由独立验证者通过质疑、检查、反例或测试发现结果中的错误与缺陷,为后续修正提供依据。
- Debate:通过多个 Agent 的讨论或辩论比较不同观点、证据和候选结果,形成评价或改进建议。
-
Evaluator-Optimizer 描述生成、评价与修正的反馈优化闭环,Self-Reflection、Adversarial Verification 与 Debate 则是评价环节可以采用的三种典型反馈机制。它们可以分别嵌入优化闭环,也可以组合产生反馈,但单独使用时不必然形成完整的迭代优化过程。例如,同一 Agent 可以通过 Self-Reflection 反复修正结果,也可以由独立 Verifier 进行对抗式检查,或通过多个 Agent 的 Debate 形成改进建议。。反馈优化通常还需要设置迭代终止条件,例如结果通过验收、达到最大迭代次数或资源预算上限。需要注意,这里的反馈优化主要关注执行结果的质量改进,不同于 3.4.3 中面向任务组织与执行计划的反馈重规划;而 Adversarial Verification 和 Debate 描述的是具体评价过程
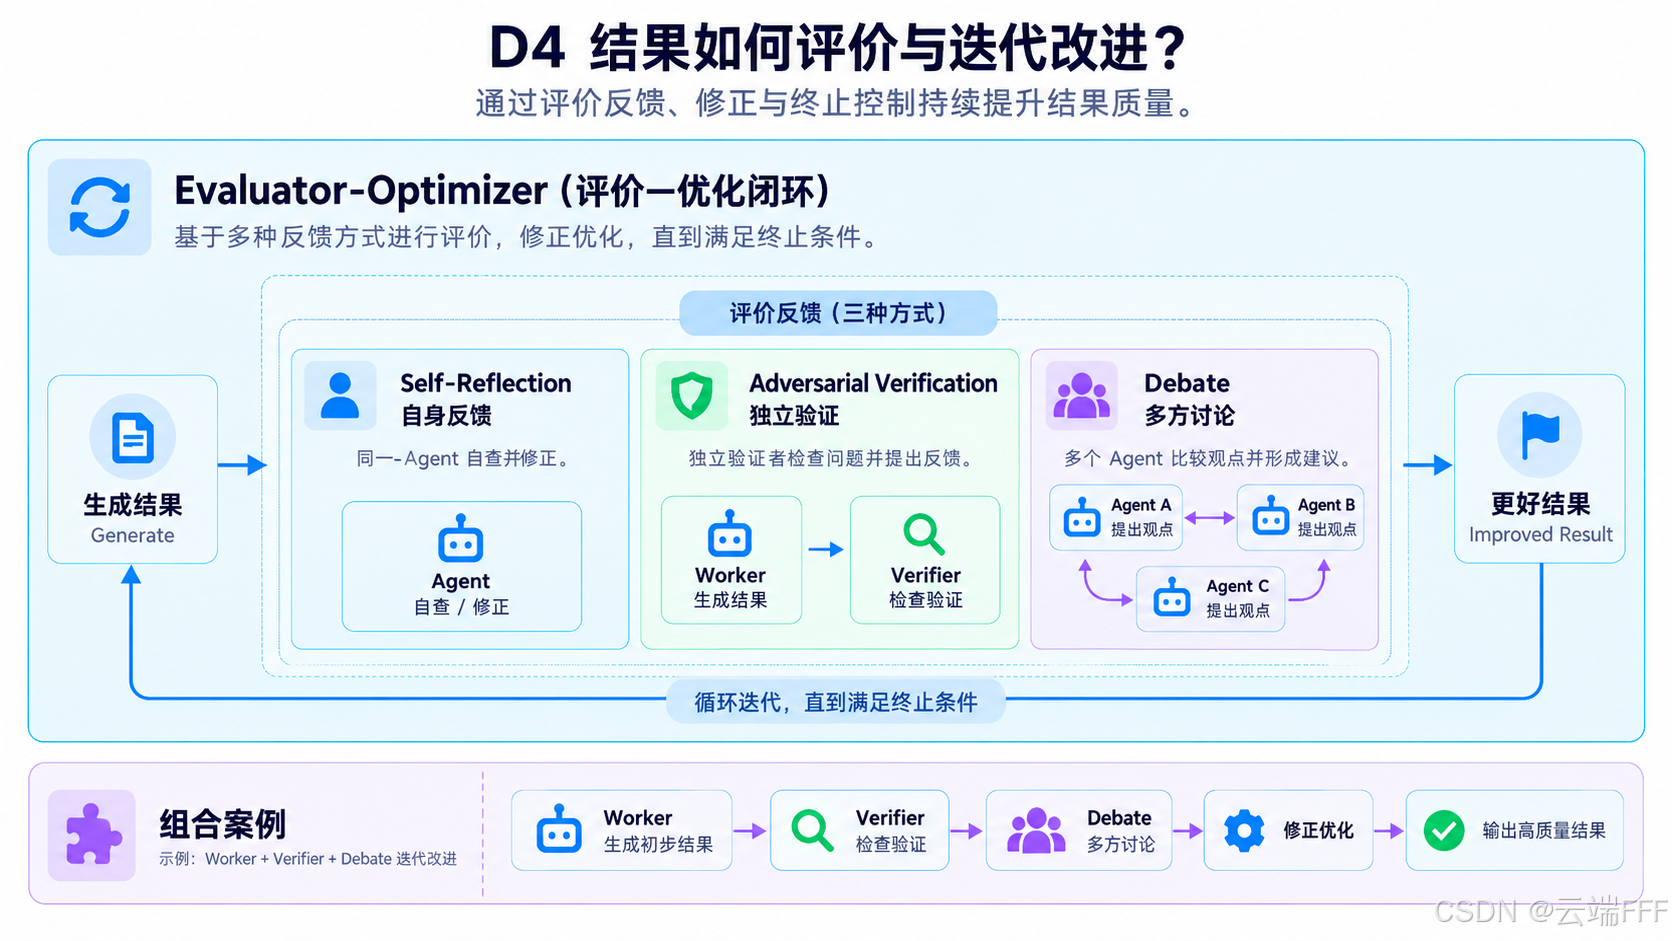
以 Self-Refine 为例,其采用 Self-Reflection + 迭代优化,通过同一模型生成初始结果、自我评价并反复修正。MiniMax Agent Team 则体现了 Evaluator-Optimizer + Adversarial Verification 的组合:Worker 生成结果,Verifier 独立检查并提出修正要求,验证失败后重新唤醒执行节点进行改进。另一种代表是 Google DeepMind Co-Scientist,其结合 Debate + 迭代优化,通过多 Agent 评审、观点辩论和候选演化持续改进研究假设
4. 典型 Agent 架构与技术选型
- 前文从决策与控制(D1)、编排表达与执行(D2)、多 Agent 组织与协作(D3)、任务执行模式(D4) 四个维度梳理了现代 Agent 编排的主要技术选项。在真实系统中,这些机制并不是独立使用的,而是根据任务需求形成不同的架构组合。以 Codex、Google ADK、Anthropic Multi-Agent Research 和 Cursor 等代表性系统为例,可以进一步分析不同编排架构的设计思路与适用场景。
4.1 典型架构的技术组合
- 按照主要控制机制和协作结构,可以归纳出四种具有代表性的架构形态:
典型架构及代表系统 D1 决策与控制 D2 编排表达与执行 D3 多 Agent 组织与协作 D4 任务执行模式 自主 Agent Loop(Codex、Claude Code) Model-driven 为主,代码约束工具执行 Agent Loop + Harness 单 Agent 为核心,可扩展 Subagent 动态行动选择、反馈修正 Workflow-Agent 混合架构(Google ADK 2.0) Code-driven + Model-driven Graph / Program + Agent Node + Workflow 可配置专业 Agent 与协作关系 Prompt Chaining、Routing、Evaluator-Optimizer 等 中心协调式多 Agent(Anthropic Multi-Agent Research) Lead Agent 动态决策 多个 Agent Loop 协同执行 Star + Independent Task Delegation Orchestrator-Workers + Parallelization 递归分工式多 Agent(Cursor Self-driving Codebases) 多层 Planner 动态决策 多 Agent 自主执行与协同调度 Tree + Task Claiming + Dynamic Spawning Recursive Decomposition + 反馈重规划 - 自主 Agent Loop 架构以 OpenAI Codex 和 Claude Code 为代表,强调模型根据执行反馈逐步决定后续行动,Harness 负责工具调用、上下文组织与执行约束。它不要求预先定义完整的任务流程,适合代码修改、问题排查等执行步骤难以提前确定的任务。
- Workflow-Agent 混合架构以 Google ADK 2.0 为代表,通过显式控制流程组织整体任务,将需要模型推理的步骤交给 Agent 执行。这种架构兼顾确定性流程控制与局部自主决策,适合具有明确业务规则、同时需要语义理解和动态处理能力的场景。Microsoft Agent Framework 也提供 Sequential、Concurrent、Handoff 和 Group Chat 等多种编排方式
- 中心协调式多 Agent 架构以 Anthropic Multi-Agent Research 为代表,由 Lead Agent 统一规划、委派和汇总任务,多个 Subagent 分别探索不同方面。其优势是能够利用任务分解与并行执行提高复杂任务的处理效率,但也会引入协调开销以及上下文和结果汇总成本
- 递归分工式多 Agent 架构以 Cursor Self-driving Codebases 为代表,通过 Root Planner、Subplanner 和 Worker 建立多层级任务分解与责任管理机制。相较于单层协调结构,它能够进一步细化大规模任务,但也对任务边界、责任归属、执行隔离与结果整合提出更高要求
- 需要注意,以上四种架构是基于本文技术体系归纳的代表性组合,而不是严格互斥的产品类别。自主 Agent 可以调用 Workflow,中心协调架构可以采用递归分解,递归多 Agent 系统内部也可以嵌入确定性执行流程。因此,架构设计的关键不是选择某一个固定模板,而是根据任务特点组合适当的技术机制。
4.2 编排架构的技术选型原则
- 实际选型应当从任务确定性、动态决策需求、并行收益与可靠性要求出发,在编排灵活性、执行效率、系统复杂度和运行成本之间权衡:
- 优先采用简单、可控的执行机制:对于执行步骤明确、业务规则稳定的任务,可以优先使用 Code-driven Workflow,通过 Prompt Chaining、Routing 等模式组织工作,而不必引入自主 Agent 或复杂多 Agent 架构。
- 根据任务不确定性引入模型自主决策:当任务步骤难以预先定义,需要根据环境反馈不断选择行动时,可以采用 Model-driven Agent Loop,并通过工具权限、执行边界和终止条件约束其行为。
- 根据分工收益决定是否扩展多 Agent:当任务可以拆分为相对独立的工作单元,且并行收益能够覆盖协调成本时,可以采用 Orchestrator-Workers 与 Star 结构;只有在任务规模和层级复杂度确实需要时,才进一步引入 Tree 与 Recursive Decomposition。
- 根据质量要求配置反馈与验证机制:对于可靠性要求较高的任务,可以结合 Evaluator-Optimizer、独立验证、自动测试和必要的人工审批,通过明确的验收标准与反馈闭环提升交付质量。
- 总体而言,编排架构应当随任务复杂度逐步扩展,而不是默认采用能力最全面的多 Agent 系统。增加 Agent 数量或控制层级并不必然提高效果,反而可能带来更多通信、状态同步、错误传播和资源消耗。因此,合理的架构通常是在满足任务要求的前提下,使用尽可能简单的控制机制,并将自主决策、并行协作与反馈优化能力引入真正需要的位置。
5. 总结与展望
- 本文从决策与控制、编排表达与执行、多 Agent 组织与协作、任务执行模式四个维度,系统梳理了现代 AI Agent 编排的核心技术及其分类关系。可以看到,Agent 编排并不是某一种特定框架或算法,而是多个不同层级、相互关联的技术机制共同构成的系统架构。Workflow 与 Agent Loop 可以嵌套,代码控制与模型决策可以结合,多 Agent 协作结构和任务执行策略也可以根据需求灵活配置。
- 随着 Agent 能力增强,系统设计的重点正在从单纯提高模型自主性,转向自主决策与确定性控制的合理结合,以及复杂任务的可靠执行。面对不同应用需求,并不存在统一的最优编排架构,关键在于根据任务的不确定性、可分解性、质量要求和资源约束选择适当的技术组合。
- 但编排策略只是 Agent 系统可靠运行的一部分。当任务规模扩大、执行时间延长、协作关系复杂化时,还需要上下文组织、任务调度、状态恢复和质量验证等工程能力提供支撑。因此,下一篇将进一步从上下文与状态管理(S1)、协同调度与 Runtime(S2)、验证与评估(S3) 三个横向维度,分析现代 Agent 系统的工程支撑机制及其技术选型。